사진으로 부품 살펴보기
동작을 연결하는 제어 장치
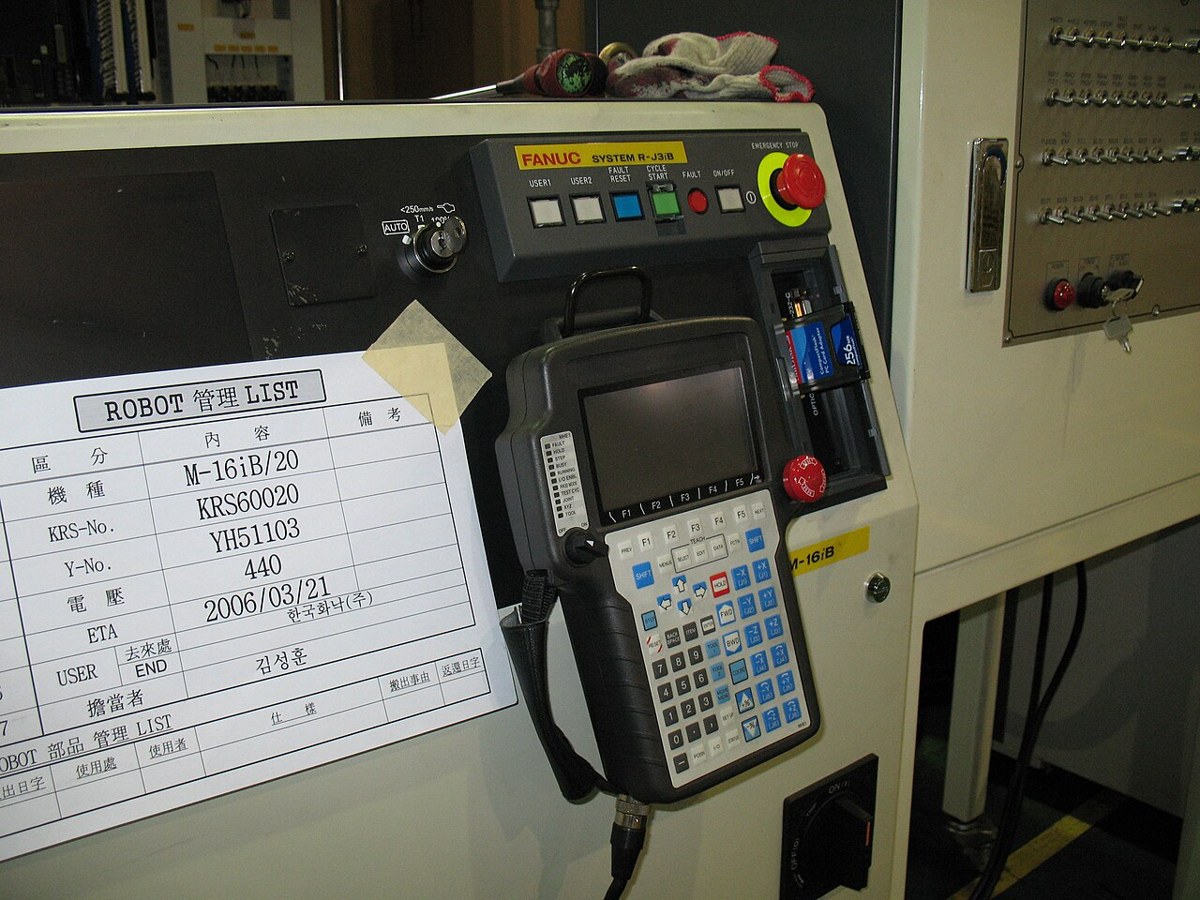
사진은 FANUC 제어 캐비닛과 휴대형 조작기의 2008년 모습입니다. 최신 제품의 화면·처리 속도·안전 사양을 나타내지 않습니다. 제어기는 정보를 받아 움직임을 명령하는 역할을 합니다. 외관 사진에서는 연결부와 장치의 형태를 관찰하고, 처리 속도는 별도 자료로 확인해야 합니다.
2008년의 제어기·조작기 사진입니다. 사람이 위치를 가르치고 상태를 확인하는 장치의 예시이며 최신 제품의 화면이나 안전 사양은 아닙니다.
Mixabest · 원본 사진 · CC BY-SA 3.0

Commons의 1280px 제공본을 긴 변 1200px로 축소, JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 팔의 위치를 가르치고 상태를 볼 수 있는 화면과 버튼을 찾습니다.
- 휴대형 조작기와 뒤쪽의 큰 제어 캐비닛을 구분합니다.
- 화면과 버튼의 존재만으로 내부 계산 속도나 제어 방식을 알 수는 없습니다.
100 ms 동안 물체도 움직입니다
센서·연산·구동이 순서대로 진행된다는 실습 가정입니다. 100 ms는 0.1초이며, 0.5 m/s의 물체는 그동안 5 cm 움직입니다.
- 관측: 센서가 정보를 준비하는 데 30 ms가 걸립니다.
- 계산: 그 정보를 처리하는 데 50 ms가 더 걸립니다.
- 구동: 20 ms 뒤 동작하면 관측 순간과 현재 위치가 다릅니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 센서 30 ms, 연산 50 ms, 구동 20 ms로 둡니다.
화면에서 볼 것 전체 지연 100 ms, 그동안 이동 50 mm를 확인합니다.
그 이유 세 단계가 순서대로 이어져 0.1초가 필요합니다.
- 연산 지연만 200 ms로 바꿉니다.
화면에서 볼 것 전체 지연 250 ms, 이동 125 mm가 됩니다.
그 이유 계산이 늦는 동안에도 물체는 같은 속도로 갑니다.
- 연산을 50 ms로 되돌리고 센서 지연을 10 ms로 바꿉니다.
화면에서 볼 것 전체 지연 80 ms, 이동 40 mm입니다.
그 이유 센서 20 ms 개선은 합계에서도 20 ms 개선입니다.
한 단계씩 이해하기
원리 01
정보와 에너지는 역할이 다릅니다
카메라는 어디에 컵이 있는지 알려주지만 컵을 들어 올리는 힘을 직접 만들지는 않습니다. 컴퓨터는 명령을 계산하고 모터 구동 장치는 전력을 조절해 모터로 보냅니다. 알아내는 장치와 움직이는 장치를 연결해야 행동이 됩니다.
따라서 카메라가 선명하다는 말과 로봇 전체가 빠르다는 말은 다릅니다. 관측이 끝나는 시점, 계산이 끝나는 시점, 실제 반응이 나오는 시점을 나누어 보면 어느 단계에서 기다리는지 찾을 수 있습니다.
원리 02
밀리초를 거리로 바꾸기
이 실험의 물체 속도는 초당 0.5 m로 고정되어 있습니다. m/s는 1초 동안 몇 미터 이동하는지를 뜻합니다. 지연이 0.1초라면 이동 거리는 0.5 × 0.1 = 0.05 m입니다. 센티미터로는 5 cm, 밀리미터로는 50 mm입니다.
계산할 때 ms를 초로 바꾼 뒤 속도와 곱합니다. 100 ms를 100초처럼 넣으면 이동 거리가 1,000배 커집니다. 화면의 전체 지연과 이동 거리의 단위가 다른 이유는 같은 상황을 시간과 공간으로 각각 보여주기 때문입니다.
원리 03
한 부품보다 연결된 시간을 보기
세 조작 항목은 센서 지연, 연산 지연, 구동 지연입니다. 각각 10–200 ms에서 10 ms씩 바꿀 수 있습니다. 다른 둘을 고정하고 하나만 바꾸면 그 단계의 변화가 전체에 어떻게 전달되는지 분명해집니다. 한 번에 하나를 바꾸는 비교가 원인을 읽기 쉽습니다.
현재 모델은 세 지연을 단순히 더합니다. 실제 시스템에서는 관측과 연산이 겹치거나 통신 대기가 더 생길 수 있습니다. 여기서 얻은 합계는 실제 장비의 측정치가 아닙니다. 빨라 보이는 3D 동작도 이 세 단계의 실제 처리 성능을 측정한 영상은 아닙니다.
숫자로 천천히 따라가기
추가 150 ms는 얼마나 큰 차이일까
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 기준 합계는 30 + 50 + 20 = 100 ms입니다.
- 비교 합계는 30 + 200 + 20 = 250 ms입니다.
- 250 ms ÷ 1,000 = 0.25 s이고, 0.5 m/s × 0.25 s = 0.125 m입니다.
- 0.125 m는 125 mm입니다. 기준 50 mm와의 차이는 75 mm입니다.
전체 반응을 보려면 각 단계의 시간을 합쳐야 합니다. 화면의 75 mm 차이는 관측한 뒤 물체가 더 움직인 거리입니다.
이렇게 오해하기 쉬워요
흔한 생각 선명한 카메라면 반응도 반드시 빠르다.
선명도와 관측·전송·처리 시간은 별개의 특성입니다.
흔한 생각 계산 결과가 맞으면 언제 실행해도 된다.
움직이는 대상에서는 정보의 내용과 시점을 함께 확인해야 합니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 관측, 계산, 구동을 이어서 한 동작을 설명합니다.
- 시간 단위를 맞추어 더한 뒤 거리로 환산합니다.
- 현재 실험의 물체 속도는 바꿀 수 없는 0.5 m/s 가정입니다.
강의 설명과 적용
로봇에는 정보의 흐름과 에너지의 흐름이 함께 있습니다. 카메라는 관측을 만들고 제어기는 명령을 계산하며 드라이버와 모터는 전력을 힘으로 바꿉니다. 손끝의 접촉은 다시 센서로 돌아옵니다.
작동 순서를 시간표로 그리면 실패 원인을 좁힐 수 있습니다. 위치가 바뀐 뒤 오래된 영상을 사용하면 계산 자체가 맞아도 엉뚱한 곳으로 갈 수 있습니다. 각 데이터의 시각을 맞추는 이유입니다.
시스템은 가장 좋은 부품의 성능과 같지 않습니다. 빠른 컴퓨터를 달아도 느린 통신이나 기계 동작이 전체 시간을 제한할 수 있습니다. 부품별 시간과 전체 작업 시간을 함께 봅니다.
실패를 관측 오류, 행동 선택 오류, 구동 실패, 결과 확인 실패로 나누어 기록하세요. 같은 실패 횟수라도 어느 단계에서 발생했는지에 따라 개선 방법이 달라집니다.
3D 실습 과제
센서 30 ms·연산 50 ms·구동 20 ms로 실행한 뒤 연산만 200 ms로 바꿔 실행하세요. 전체 지연과 그동안 물체가 이동한 거리를 비교하세요.
흐름은 교육용 구조입니다. 모든 제품이 같은 소프트웨어 계층을 사용하지는 않습니다.
관련 3D 실험 열기확인 문제
카메라와 팔은 정상인데 옛 위치로 계속 이동합니다. 먼저 확인할 항목은?
- 외장 재질
- 관측 시각과 명령 전달 지연
- 배터리 색상
풀이 보기
올바른 데이터라도 시점이 지나면 현재 상태를 나타내지 못합니다.
출처와 확인 범위
NVIDIA · 피지컬 AI의 범위
물리적 세계의 인식과 행동, 학습·평가 흐름을 참고했다. 제조사의 개념 소개이며 모든 로봇의 표준 구조를 뜻하지 않는다.
출처 확인일: 2026-10-14
MathWorks · PID 피드백 제어
목표와 실제 응답의 오차를 줄이는 제어 원리 참고. 이 사이트의 비교 실험은 제품용 PID 설계 도구가 아니다.
출처 확인일: 2026-10-14