사진으로 부품 살펴보기
사진 밖의 접촉 조건도 중요합니다
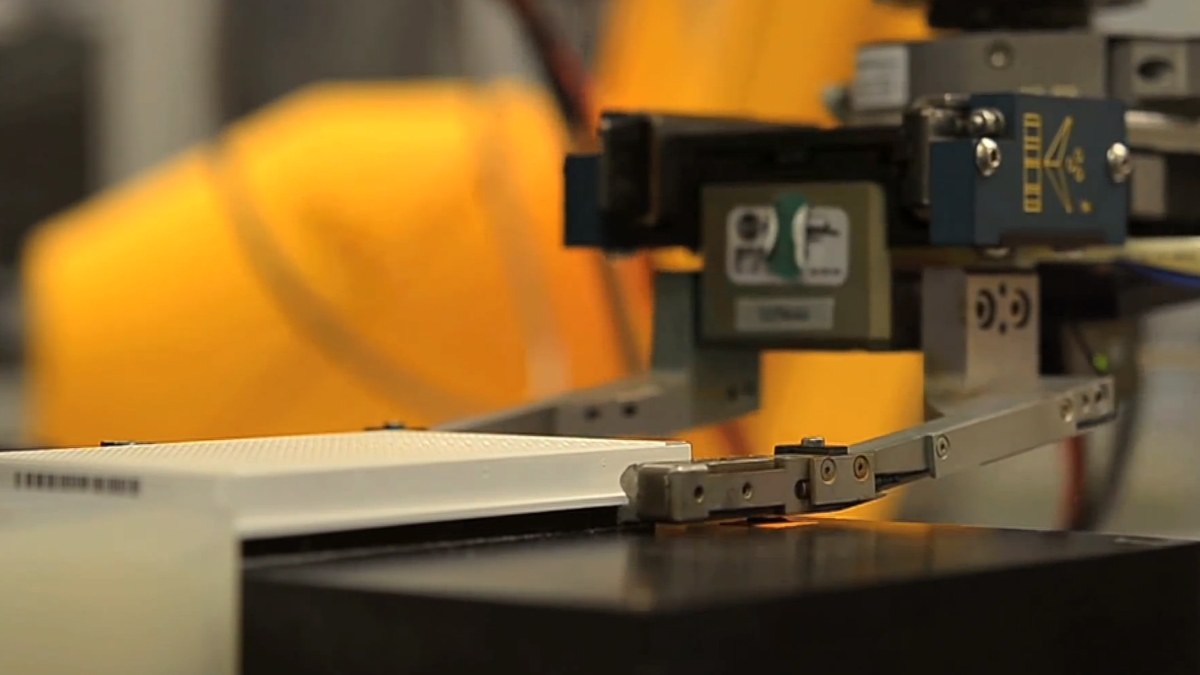
같은 모양의 그리퍼라도 접촉 재질과 표면 상태가 다르면 결과가 달라질 수 있습니다. 실제 조건을 확인하지 않고 시뮬레이션의 값을 그대로 믿으면 안 됩니다.
NIAID의 Using 3D Printing to Advance Science 영상에서 가져온 실제 장면입니다. 실험실의 검사판을 다루는 집게이며 종이컵용 손가락이나 힘 센서는 아닙니다.
Courtesy: National Institute of Allergy and Infectious Diseases · 원본 사진 · Public domain (미국 연방정부 저작물)

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 물체에 닿는 면을 살펴봅니다.
- 재질·먼지·습기를 별도로 확인해야 함을 생각합니다.
- 사진으로 마찰계수를 측정할 수는 없습니다.
예상한 마찰과 현장 마찰이 다르면
0.2 kg 물체, 가정 마찰계수 0.5와 20% 힘 여유로 계획합니다. 현장 계수 0.2에서는 같은 누름힘으로 무게를 버티지 못합니다.
- 계획: 필요 힘에 20%를 더해 약 4.71 N으로 정합니다.
- 예상 지지: 계수 0.5이면 약 2.35 N을 지지합니다.
- 현장 지지: 계수 0.2이면 약 0.94 N으로 무게 1.96 N보다 작습니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 시뮬레이션과 현장 마찰계수를 모두 0.5로 둡니다.
화면에서 볼 것 지지 여유가 양수인 기준 결과를 봅니다.
그 이유 힘을 계획할 때와 사용할 때의 마찰 가정이 같습니다.
- 시뮬레이션은 유지하고 현장만 0.2로 낮춥니다.
화면에서 볼 것 계획한 힘은 같지만 지지력이 줄어듭니다.
그 이유 접촉 조건만 달라져도 성공 여부가 바뀝니다.
- 현장을 0.5로 되돌립니다.
화면에서 볼 것 원래 지지 여유로 돌아오는지 확인합니다.
그 이유 변경한 조건과 결과의 관계를 분리합니다.
한 단계씩 이해하기
원리 01
보기 같은 것과 성질이 같은 것은 다릅니다
사진처럼 보이는 바닥도 계산에 넣은 마찰값이 틀릴 수 있습니다. 반대로 단순한 그림이라도 작업에 중요한 힘과 지연을 잘 맞추면 유용한 비교가 됩니다. 화면의 사실감만으로 현실 재현의 정도를 판단하지 않는 이유입니다.
현실과 가상의 차이를 줄이려면 무엇을 측정할지 정해야 합니다. 표면의 마찰, 물체의 질량, 센서 오차, 명령 지연은 서로 다른 항목입니다. 이 실습은 그중 접촉 조건 한 가지만 바꾸므로 실패 원인을 쉽게 추적할 수 있습니다.
원리 02
계획한 힘은 가정을 따라 정해집니다
물체 질량은 0.2 kg, 즉 200 g으로 고정되어 있습니다. 아래로 당기는 무게는 0.2 × 9.81 = 1.962 N입니다. 필요한 힘을 가정한 마찰계수로 계산한 뒤 20%의 여유를 더합니다. 20%를 더한다는 것은 1.2를 곱한다는 뜻입니다.
현장에서는 새 힘을 다시 계획하지 않고 같은 힘을 씁니다. 현장 마찰이 낮아지면 버티는 힘도 줄어듭니다. 20% 여유가 모든 차이를 해결하지는 않습니다. 여유는 출발 가정에 붙인 숫자이므로 가정 자체가 크게 틀리면 부족할 수 있습니다.
원리 03
여러 조건을 경험시키는 이유
실제 AI 연구에서는 가상 환경의 마찰이나 질량 등을 여러 값으로 바꾸며 학습시키기도 합니다. 이를 도메인 무작위화라고 부릅니다. 한 바닥에서만 걷는 대신 서로 다른 바닥을 연습하게 한다는 비유로 이해할 수 있습니다.
그러나 현장이 연습 범위에 포함되는지를 확인해야 합니다. 값을 바꿨다는 사실만으로 모든 현실에 잘 적응하지는 않습니다. 이 장면은 그런 학습을 하지 않으며, 컵 변형이나 접촉 압력도 계산하지 않습니다. 현실 시험에서 차이를 찾는 첫 연습으로 사용합니다.
숫자로 천천히 따라가기
같은 힘인데 미끄러지는 까닭
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 가정 마찰 0.5에서 힘은 1.962 ÷ 0.5 × 1.2 = 4.7088 N입니다.
- 현장 마찰 0.2를 곱하면 지지력은 0.94176 N입니다.
- 무게 1.962 N를 빼면 지지 여유는 −1.02024 N입니다.
- 화면의 소수점 반올림과 관계없이 여유의 부호는 음수입니다.
힘의 명령이 같아도 결과는 달라집니다. 실제 접촉 조건을 확인해야 합니다.
이렇게 오해하기 쉬워요
흔한 생각 가상이 실사처럼 보이면 현실에서도 성공한다.
외형과 물리·센서 조건의 일치는 별도입니다.
흔한 생각 이 실습의 계수는 특정 재질의 공인 값이다.
교육용 가상 계수입니다. 실제 재질의 측정값이 아닙니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 무게와 힘의 단위를 구분합니다.
- 가정과 현장을 한 항목씩 비교합니다.
- 현실에서 측정한 범위가 검증의 출발점입니다.
강의 설명과 적용
시뮬레이션은 반복하기 어려운 조건을 저렴하게 바꾸어 볼 수 있습니다. 하지만 접촉 마찰, 물체 변형, 센서 잡음과 명령 지연을 현실과 완전히 같게 만드는 일은 어렵습니다.
도메인 무작위화는 학습 환경의 여러 속성을 바꾸어 한 조건에만 의존하지 않도록 하는 접근입니다. 변동을 주었다는 사실보다 실제 현장을 포함하는 범위를 정했는지가 중요합니다.
너무 좁은 변동은 현실을 놓치고 지나치게 넓은 변동은 학습을 어렵게 할 수 있습니다. 실제 계측으로 범위를 정하고 그 밖의 조건을 별도 시험해야 합니다.
현실 검증에서는 실패를 다시 분류합니다. 카메라 차이, 접촉 차이, 동작 지연 중 무엇이 영향을 줬는지 알아야 시뮬레이션을 고칠 수 있습니다.
3D 실습 과제
시뮬레이션 마찰계수 0.5에서 현장 마찰계수 0.5와 0.2를 실행하세요. 같은 파지력으로 지지할 수 있는 무게가 어떻게 바뀌는지 비교하세요.
단순한 환경 차이 비교이며 도메인 무작위화로 학습한 정책을 실행하지 않습니다.
관련 3D 실험 열기확인 문제
가상에서는 성공하지만 실제에서 항상 늦게 반응합니다. 우선 추가할 검증은?
- 표면 색상만 교체
- 관측·통신·구동 지연의 계측과 재현
- 훈련 성공 장면만 추가
풀이 보기
지연 차이는 물리적으로 같은 행동의 타이밍을 바꿉니다.
출처와 확인 범위
Tobin 외 · Domain Randomization 원 논문
시뮬레이션에서 현실로 옮기기 위한 시각적 변동 연구입니다. 마찰 체험은 원리를 넓혀 설명하는 별도 교육용 가정입니다.
출처 확인일: 2026-10-14