사진으로 부품 살펴보기
명령 후 결과를 확인하는 제어
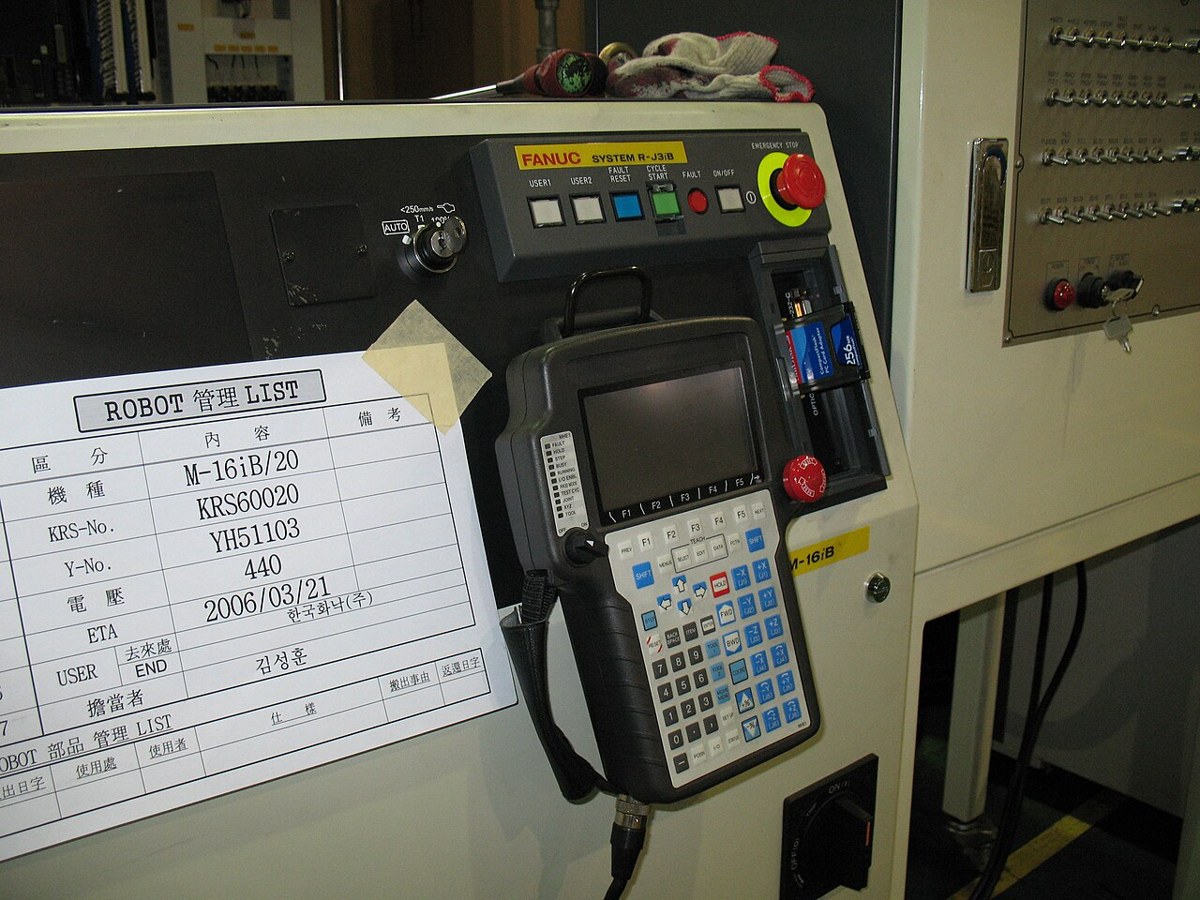
사진은 FANUC 제어 캐비닛과 휴대형 조작기의 2008년 모습입니다. 최신 제품의 화면·처리 속도·안전 사양을 나타내지 않습니다. 제어기는 목표를 보내는 데 그치지 않고 측정된 결과를 받아 다음 명령을 바꿀 수 있습니다. 사진의 연결 장치는 이 정보 교환을 생각하기 위한 출발점입니다.
2008년의 제어기·조작기 사진입니다. 사람이 위치를 가르치고 상태를 확인하는 장치의 예시이며 최신 제품의 화면이나 안전 사양은 아닙니다.
Mixabest · 원본 사진 · CC BY-SA 3.0

Commons의 1280px 제공본을 긴 변 1200px로 축소, JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 팔의 위치를 가르치고 상태를 볼 수 있는 화면과 버튼을 찾습니다.
- 휴대형 조작기와 뒤쪽의 큰 제어 캐비닛을 구분합니다.
- 화면과 버튼의 존재만으로 내부 계산 속도나 제어 방식을 알 수는 없습니다.
목표와 실제 위치의 차이를 되돌려 보냅니다
오차는 목표에서 관측값을 뺀 차이입니다. 폐쇄 루프는 그 차이를 다음 명령에 반영합니다.
- 목표: 도착하고 싶은 위치를 정합니다.
- 비교: 센서로 읽은 위치와 목표를 비교합니다.
- 보정: 외란으로 밀렸다면 다음 명령을 바꿉니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 2초 시점 외란을 25 cm, 보여 줄 제어를 개방 루프로 둡니다.
화면에서 볼 것 5초 위치는 약 74.9955 cm, 최종 오차는 약 25.0045 cm입니다.
그 이유 기준 응답에 남은 작은 오차와 외란 25 cm가 함께 있습니다.
- 외란을 유지하고 폐쇄 루프로 바꿉니다.
화면에서 볼 것 5초 위치는 약 99.9335 cm, 오차는 약 0.0665 cm입니다.
그 이유 폐쇄 루프 예시는 외란의 영향을 줄여 갑니다.
- 외란을 0 cm로 바꾸어 두 방식을 비교합니다.
화면에서 볼 것 둘 모두 5초 위치가 약 99.9955 cm입니다.
그 이유 이 모델에서는 외란이 없으면 두 응답의 기준 곡선이 같습니다.
한 단계씩 이해하기
원리 01
목표 도착은 과정입니다
장치는 0 cm에서 출발해 100 cm에 점점 가까워집니다. 한 번에 100 cm로 이동하지는 않습니다. 기준 위치는 시간 t에서 100 × (1 − exp(−2t))로 정했습니다. exp는 지수함수라는 수학 함수이며 여기서는 시간이 늘수록 남은 차이가 부드럽게 줄어드는 모양을 만드는 데 사용합니다.
공식을 외우기보다 목표값과 현재값을 따로 읽는 습관이 중요합니다. 2초에 외란이 없더라도 기준 위치는 약 98.17 cm입니다. 아직 목표와 조금 차이가 있는 상태에서 외부 방해가 더해집니다.
원리 02
같은 방해 뒤 다른 반응
개방 루프에서는 2초부터 기준 위치에서 외란 크기를 그대로 뺍니다. 25 cm 방해라면 5초가 되어도 약 25 cm 차이가 남습니다. 폐쇄 루프에서는 외란의 영향에 exp(−2 × 외란 이후 시간)을 곱해 줄입니다. 방해를 받은 사실과 남아 있는 영향은 다릅니다.
남은 외란은 0.5초마다 약 0.368배가 됩니다. 이런 감소의 시간 척도를 시간상수라고 부르며 여기서는 0.5초로 고정했습니다. 폐쇄 루프를 선택해도 외란 직후에는 위치가 먼저 밀립니다. 결과를 확인해 보정하는 것이 방해 자체를 없애는 것은 아닙니다.
원리 03
좋은 보정은 마지막 숫자만이 아닙니다
실제 장치에서는 목표를 지나쳤다가 돌아오거나 흔들릴 수도 있습니다. 목표를 지나치는 것을 오버슈트라고 합니다. 빨리 닿는 것과 안정적으로 유지하는 것은 다릅니다. 최종 오차뿐 아니라 중간 움직임도 봐야 하는 이유입니다.
현재 모델은 그런 진동을 만들지 않고 정해진 부드러운 응답을 보여줍니다. 센서 잡음, 계산 지연, 구동기 한계도 없습니다. 2초 시점 외란은 0·10·25 cm 중 선택하며 보여 줄 제어는 개방·폐쇄 루프입니다. 보정 세기나 시간상수를 사용자가 조정하는 기능은 없습니다.
숫자로 천천히 따라가기
5초의 폐쇄 루프 오차
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 5초의 기준 응답 오차는 100 × exp(−10) ≈ 0.004540 cm입니다.
- 외란은 2초에 생겼으므로 보정 경과 시간은 5 − 2 = 3초입니다.
- 남은 외란 영향은 25 × exp(−2 × 3) ≈ 0.061969 cm입니다.
- 두 오차를 더하면 0.066509 cm이고 위치는 100 − 0.066509 ≈ 99.933491 cm입니다.
보정 결과도 유한한 시점에는 작은 오차가 남습니다. 화면은 네 자리까지 반올림하므로 99.9335 cm로 읽습니다.
이렇게 오해하기 쉬워요
흔한 생각 피드백이 있으면 외란을 받는 순간에도 정확히 목표에 있다.
방해 뒤 오차가 생기고 그것을 줄이는 시간이 필요할 수 있습니다.
흔한 생각 자동 보정이 보이면 학습 AI가 동작한다.
정해진 제어 방식으로도 피드백을 만들 수 있습니다. 여기서는 수식으로 정한 응답을 비교합니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 목표, 관측 결과, 오차를 구분합니다.
- 외란 크기와 시간이 지난 뒤 남은 편차를 나눠 읽습니다.
- 이 실험의 응답은 실제 제어기 조정 결과나 성능 보장이 아닙니다.
강의 설명과 적용
피드백은 목표와 실제 응답의 차이를 보고 다음 명령을 바꾸는 구조입니다. 마찰이나 하중이 달라져도 측정된 오차를 줄이는 방향으로 움직일 수 있습니다.
보정 없는 명령은 기대한 기계 조건이 바뀌면 오차를 남길 수 있습니다. 피드백이 있다고 해서 모든 오차가 사라지는 것도 아닙니다. 측정 지연과 출력 한계가 남습니다.
빠르게 보정하면 목표를 지나치거나 흔들릴 수 있습니다. 최종 오차뿐 아니라 목표에 가까워지는 시간과 지나침, 안정되는 과정을 함께 비교해야 합니다.
PID는 비례·적분·미분 항을 사용하는 전통적인 제어 방식입니다. 학습 모델 없이도 가능한 제어이므로 자동 보정을 곧바로 피지컬 AI의 증거로 읽지 않습니다.
3D 실습 과제
외란 25 cm에서 개방 루프와 폐쇄 루프를 각각 실행하세요. 마지막 오차뿐 아니라 중간 궤적과 목표에 복귀하는 과정을 비교하세요.
준비된 교육용 응답 모델이며 실제 로봇용 제어기 튜닝 도구가 아닙니다.
관련 3D 실험 열기확인 문제
목표에는 빨리 닿지만 크게 지나쳐 반복 진동합니다. 더 필요한 평가는?
- 첫 도달시간만
- 모델 이름
- 지나침과 정착시간
풀이 보기
한 번 닿은 것과 안정적으로 유지하는 것은 다릅니다.
출처와 확인 범위
MathWorks · PID 피드백 제어
목표와 실제 응답의 오차를 줄이는 제어 원리 참고. 이 사이트의 비교 실험은 제품용 PID 설계 도구가 아니다.
출처 확인일: 2026-10-14