사진으로 부품 살펴보기
몸체에도 폭이 있는 이동 로봇
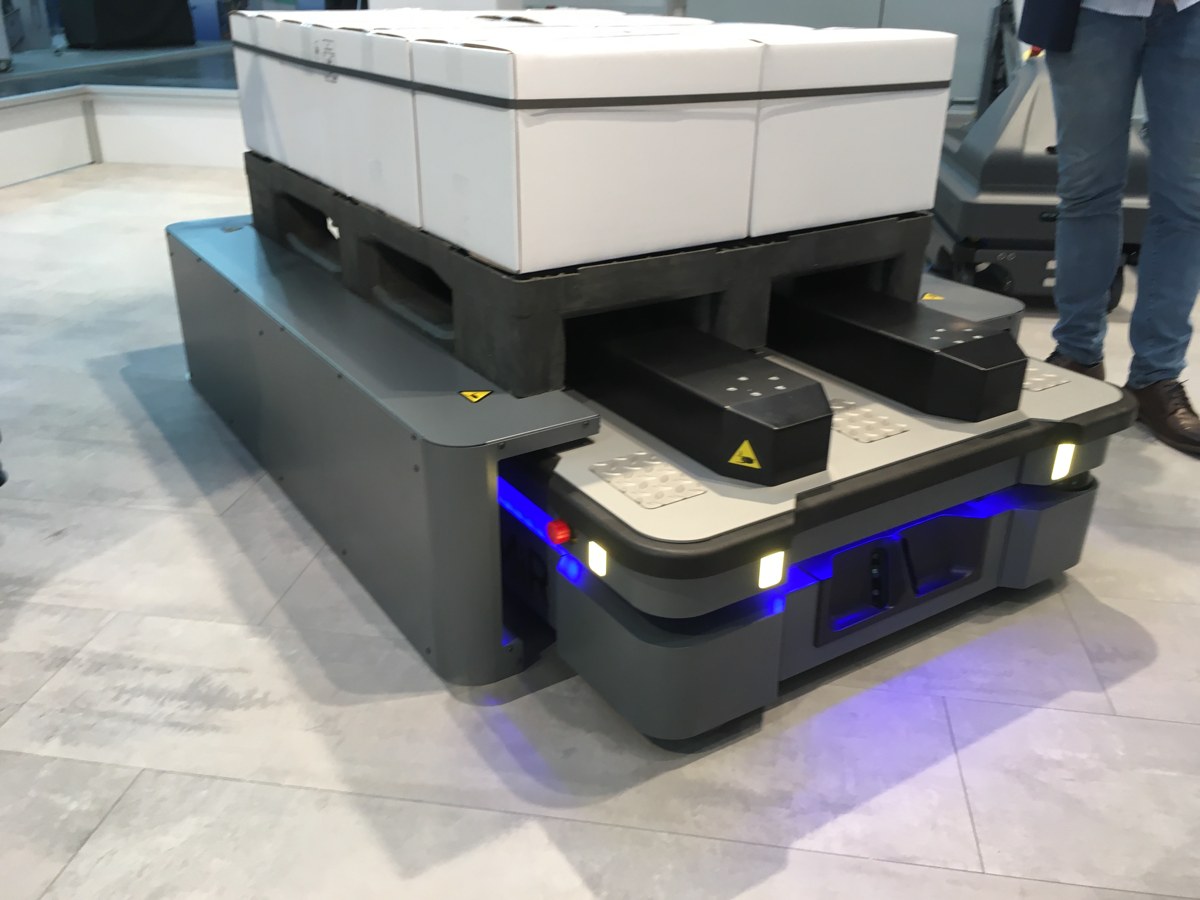
로봇이 이동하는 경로를 선 하나로만 생각하지 마세요. 사진의 차체 폭처럼 실제 로봇은 공간을 차지합니다. 아래 실습은 평면에서 도구의 반경까지 더해 여유를 계산합니다.
2018년 전시장 사진입니다. 로봇과 상부 운반 장치의 구성을 보여 주며 실제 공장 납품이나 생산성 수치의 증거로 쓰지 않습니다.
FFOliver · 원본 사진 · CC BY-SA 4.0

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 바퀴와 차체의 가장 바깥쪽을 찾습니다.
- 회전하거나 지나갈 때 필요한 빈 공간을 생각합니다.
- 사진의 차체 크기를 실습의 가상 반경과 혼동하지 않습니다.
경로선이 비켜가도 몸체는 부딪힐 수 있습니다
원점의 장애물 반경 0.3 m에 이동 도구 반경 0.1 m를 더한 0.4 m 영역을 피해야 합니다.
- 직선: 가장 짧지만 장애물을 통과합니다.
- 우회: 중간 경유점을 높이면 더 긴 길로 돌아갑니다.
- 여유: 선과 장애물 중심의 최단 거리를 반경 합과 비교합니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 중간 경유점 높이 0 m, 이동 속도 0.5 m/s로 둡니다.
화면에서 볼 것 길이 2 m, 최소 여유 −0.4 m, 시간 4 s입니다.
그 이유 직선이 장애물의 중심을 지나므로 공간이 겹칩니다.
- 속도는 그대로 두고 높이를 0.7 m로 바꿉니다.
화면에서 볼 것 길이 약 2.4413 m, 여유 약 0.1735 m, 시간 약 4.8826 s입니다.
그 이유 우회는 길이를 늘려 간격을 확보하는 선택입니다.
- 높이 0.7 m에서 속도를 1 m/s로 바꿉니다.
화면에서 볼 것 여유는 같고 시간은 약 2.4413 s로 줄어듭니다.
그 이유 이 단순 모델은 속도로 경로 모양을 바꾸지 않습니다.
한 단계씩 이해하기
원리 01
점을 잇는 길과 두께 있는 도구
출발점은 (−1, 0), 끝점은 (1, 0) m이고 중간점은 (0, 높이)입니다. 괄호의 첫 값은 가로, 둘째 값은 세로 위치입니다. 가운데 원점 (0, 0)에 반경 0.3 m 장애물이 있고 도구도 반경 0.1 m의 두께를 가진다고 봅니다.
따라서 도구 중심의 길은 장애물 중심에서 최소 0.4 m 떨어져야 합니다. 도구를 두께 없는 점으로 보지 않습니다. 다만 이 계산은 원형 도구만 보며 팔꿈치, 연결 막대, 잡은 물체 전체의 공간을 검사하는 것은 아닙니다.
원리 02
경유점 높이와 최소 간격은 다릅니다
중간점을 0.5 m 높이로 올렸다고 모든 경로가 장애물 중심에서 0.5 m 떨어지는 것은 아닙니다. 비스듬한 선분 중간에서 더 가까워질 수 있습니다. 이 꺾은선의 가장 가까운 거리는 높이 ÷ √(1 + 높이²)입니다. √는 제곱했을 때 안의 수가 되는 양의 값을 뜻합니다.
그 거리에서 두 반경의 합 0.4 m를 빼면 최소 여유입니다. 경유점 하나의 높이만 보고 충돌을 판단하지 않습니다. 화면은 이 식을 계산해 여유를 보여줍니다. 여유 0은 이 모형의 경계에 정확히 닿는 경우이며 넉넉한 간격은 아닙니다.
원리 03
길이와 시간을 분리하기
각 직선 길이는 가로 1 m, 세로 높이인 직각삼각형의 빗변입니다. 두 구간이 같으므로 전체는 2 × √(1 + 높이²) m입니다. 일정 속도로 이동한다고 가정하면 시간은 전체 길이 ÷ 속도입니다. 속도를 바꿔도 같은 경로의 기하학적 여유는 같습니다.
중간 경유점 높이는 0–1 m에서 0.1 m씩, 이동 속도는 0.1–1 m/s에서 0.1 m/s씩 바꿉니다. 실제로는 꺾이는 지점에서 속도 방향을 바꿔야 하지만 이 모델은 코너의 가감속을 생략합니다. 계산 시간은 실제 로봇 작업시간 견적이 아닙니다.
숫자로 천천히 따라가기
높이 0.7 m의 우회 경로
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 한쪽 길이는 √(1² + 0.7²) = √1.49 ≈ 1.220656 m입니다.
- 전체 길이는 그 두 배인 약 2.441311 m입니다.
- 중심 간 최소 거리는 0.7 ÷ √1.49 ≈ 0.573462 m입니다. 반경 합을 빼면 약 0.173462 m입니다.
- 속도 0.5 m/s로 나누면 2.441311 ÷ 0.5 ≈ 4.882622 s입니다.
여유와 소요시간을 함께 비교하면 왜 직선 대신 우회가 필요한지 설명할 수 있습니다. 실제 팔 전체의 충돌 여부는 여기서 검증하지 않습니다.
이렇게 오해하기 쉬워요
흔한 생각 손끝의 선이 비어 있으니 팔 전체도 지나간다.
팔과 공구, 물체의 부피를 따로 봐야 합니다. 이 실험은 원형 도구만 단순화합니다.
흔한 생각 속도를 올리면 겹치는 경로도 통과 가능해진다.
이 모델에서 속도는 시간만 바꾸며 공간의 겹침을 없애지 않습니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 경로의 모양과 이동시간을 분리합니다.
- 장애물뿐 아니라 도구의 반경도 포함합니다.
- 경유점 높이가 아니라 전체 경로의 최소 여유를 봅니다.
강의 설명과 적용
경로는 어디를 지나가는지를, 시간 계획은 언제 얼마나 빠르게 움직이는지를 정합니다. 같은 경로라도 시간을 짧게 잡으면 필요한 속도와 가속이 커집니다.
손끝이 장애물을 피하더라도 팔꿈치나 공구가 부딪힐 수 있습니다. 로봇 전체 모양과 잡은 물체를 포함한 충돌 검사가 필요합니다.
장애물 주변으로 돌아가면 길이는 늘지만 실행 가능한 해가 될 수 있습니다. 안전 여유를 크게 잡으면 좁은 통로를 사용할 수 없으므로 설비 배치도 함께 검토합니다.
계획 후에도 물체나 사람이 움직이면 상황이 바뀝니다. 재계획과 정지 조건은 계획 성공 여부와 별도로 설계해야 하며 학습 모델을 써도 이 요구가 사라지지 않습니다.
3D 실습 과제
속도 0.5 m/s에서 중간 경유점 높이 0 m와 0.7 m를 실행하세요. 고정 장애물에 대한 최소 여유·경로 길이·이동시간을 비교하세요.
정해진 경로 후보의 교육용 비교입니다. 임의 공간의 충돌 없는 동작을 보장하지 않습니다.
관련 3D 실험 열기확인 문제
손끝은 선반을 피하지만 팔꿈치가 닿습니다. 무엇이 빠졌나요?
- 전체 링크를 포함한 충돌 검사
- 손끝 속도 표시
- 더 높은 영상 해상도
풀이 보기
로봇 전체의 점유 공간을 검사해야 합니다.
출처와 확인 범위
Northwestern · Modern Robotics
저자 제공 강의 목차: 자유도·작업 공간·운동 계획·제어·이동로봇. 교육용 장면은 책의 수치 실험 재현이 아닙니다.
출처 확인일: 2026-10-14