사진으로 부품 살펴보기
주변을 관측하는 거리 센서
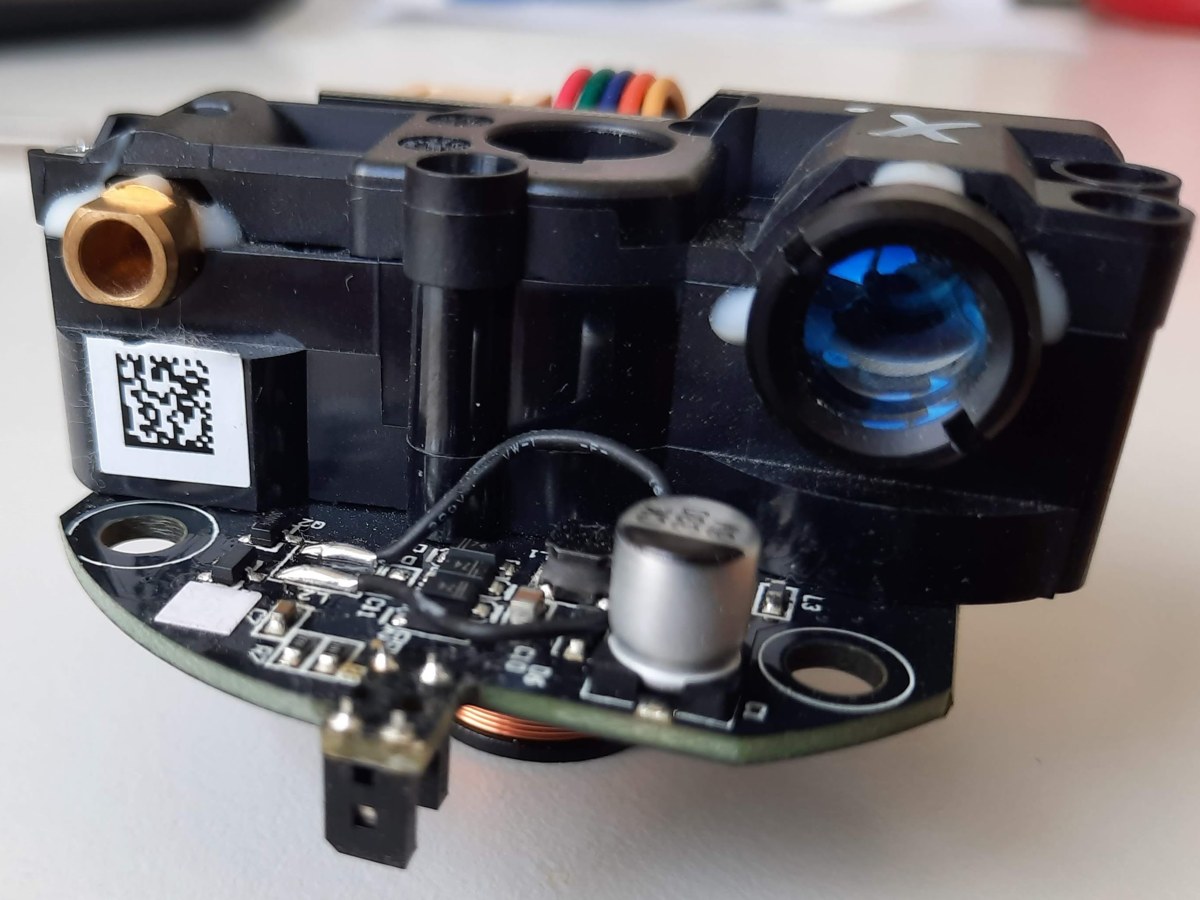
라이다는 빛을 이용해 주변까지의 거리를 측정하는 센서입니다. 센서 사진은 관측 장치의 예이며, 아래 실습은 실제 라이다나 위치 추정 소프트웨어를 실행하지 않습니다.
거리 측정 센서의 실제 렌즈와 회로를 보는 예시입니다. 강의 속 가상 센서의 정확도나 측정 범위를 이 제품 사양으로 해석하지 않습니다.

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 주변을 바라보는 센서의 외형을 살펴봅니다.
- 센서를 로봇에 어디에 달아야 주변이 보일지 생각합니다.
- 센서가 있어도 위치 오차가 자동으로 없어지지는 않습니다.
달린 거리의 추정과 기준점 관측
바퀴 이동만 누적하면 오차가 쌓일 수 있습니다. 이 모형은 기준점을 보았을 때 최종 잔차를 0.02 m로 두는 단순 가정입니다.
- 누적: 10 m 주행에 5% 오차이면 0.5 m입니다.
- 기준점: 위치를 알고 있는 대상을 관측합니다.
- 보정: 모형에서는 오차를 0.02 m로 다시 맞춥니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 주행 거리 10 m, 누적 오차 비율 5%, 기준점은 관측 없음으로 둡니다.
화면에서 볼 것 관측 전후 오차가 모두 0.5 m입니다.
그 이유 외부 기준으로 다시 맞추는 단계가 없습니다.
- 기준점 관측만 기준점 관측으로 바꿉니다.
화면에서 볼 것 관측 전 0.5 m, 관측 후 0.02 m입니다.
그 이유 관측 뒤 고정 잔차로 재설정하는 모델입니다.
- 주행 거리 10 m에서 비율을 0%로 바꾸고 두 관측 상태를 비교합니다.
화면에서 볼 것 관측 없음은 0 m, 관측을 고르면 0.02 m입니다.
그 이유 관측 후 값이 항상 더 좋은 값을 골라 주는 방식이 아님을 확인합니다.
한 단계씩 이해하기
원리 01
퍼센트를 거리로 읽기
누적 오차 비율 5%는 이동 거리의 100분의 5만큼 어긋난다고 정한 뜻입니다. 5를 그대로 곱하지 않고 100으로 나누어 0.05로 바꿉니다. 오차 비율과 오차 거리는 다른 양입니다. 같은 5%도 주행이 길어지면 거리로 나타낸 오차는 커집니다.
10 m에서 0.5 m, 20 m에서 1 m가 됩니다. 이 모델은 오차가 일정한 방향으로 비례해 쌓인다고 단순화합니다. 실제 주행에서는 방향 오차, 미끄러짐, 노면 등 여러 원인으로 오차가 생기므로 늘 같은 비율로 증가하지는 않습니다.
원리 02
기준점을 보고 다시 맞추기
기준점 관측을 선택하면 관측 전 오차와 관측 후 오차를 따로 보여줍니다. 이 실험은 관측 뒤 오차를 언제나 0.02 m, 즉 2 cm로 설정합니다. 2 cm는 센서의 실제 보장 성능이 아닙니다. 외부 관측으로 위치를 바로잡는 생각을 보여주기 위한 값입니다.
눈을 감고 걷다가 눈을 떠 문 옆에 섰음을 확인하는 비유와 같습니다. 다만 비슷한 문이 반복되면 어떤 문인지 잘못 알 수도 있습니다. 실제 위치 추정은 관측이 정말 그 기준점인지 판단해야 하지만 이 실험은 그 인식 과정을 실행하지 않습니다.
원리 03
지도와 현재 위치의 관계
지도가 있어도 현재 어디인지 알아야 목적지 방향을 정할 수 있습니다. 지도는 장소의 관계를 담고 위치 추정은 그 지도 위에서 자신의 위치를 정합니다. 지도를 가졌다는 사실만으로 위치가 확정되지는 않습니다.
주행 거리 1–20 m, 누적 오차 비율 0–10%를 각각 1단위씩 바꿀 수 있습니다. 기준점 관측은 관측 없음 또는 기준점 관측입니다. 관측 전 오차가 0.02 m보다 작은 경우에도 관측 후는 0.02 m로 바뀝니다. 따라서 화면의 관측 선택이 언제나 수치상 개선을 뜻하지는 않습니다.
숫자로 천천히 따라가기
10 m 주행의 5% 오차
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 5%를 5 ÷ 100 = 0.05로 바꿉니다.
- 관측 전 오차는 10 × 0.05 = 0.5 m입니다.
- 기준점 관측 뒤 모델 값은 0.02 m로 설정됩니다.
- 차이는 0.5 − 0.02 = 0.48 m, 즉 48 cm입니다.
보정 전후 차이는 이 가정에서 계산한 변화입니다. 실제 지도 작성이나 확률을 이용한 위치 추정 알고리즘의 성능 측정은 아닙니다.
이렇게 오해하기 쉬워요
흔한 생각 바퀴가 10 m만큼 돌았으니 몸체도 정확히 10 m 갔다.
미끄러짐이나 바퀴·방향 오차 때문에 추정과 실제 이동이 다를 수 있습니다.
흔한 생각 기준점이 보이면 오차는 반드시 0이다.
관측에도 오차가 있을 수 있으며 이 모델도 0.02 m 잔차를 남깁니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 이동을 누적하는 추정과 외부 기준 관측을 구별합니다.
- 퍼센트는 100으로 나누어 거리와 곱합니다.
- 기준점의 고정 잔차는 실제 센서 성능이나 항상 개선된다는 보장이 아닙니다.
강의 설명과 적용
위치 추정은 로봇이 지도나 기준 좌표에서 어디에 있는지 계산하는 과정입니다. 바퀴 회전량으로 이동을 누적하는 주행거리계는 짧은 움직임을 추적하는 데 유용합니다.
바퀴가 미끄러지면 회전과 이동이 어긋납니다. 작은 방향 오차도 이동 거리가 길어지면 위치 오차를 키울 수 있습니다. 추정 위치는 참값과 같다고 보장되지 않습니다.
주변 벽이나 기준점을 관측하면 누적 오차를 수정할 단서를 얻습니다. 비슷한 모양의 통로가 반복되면 여러 위치가 그럴듯할 수 있어 불확실성을 함께 유지해야 합니다.
위치를 잘못 추정하면 경로 계획이 맞아도 선반에 잘못 접근할 수 있습니다. 마지막 정렬에는 별도 표식이나 근거리 센서를 쓰는 등 작업 요구에 맞게 검증합니다.
3D 실습 과제
주행 거리 10 m·누적 오차 비율 5%에서 기준점 관측 없음과 관측 있음을 실행하세요. 관측 전후의 위치 오차를 비교하세요.
2차원 교육용 오차 모델이며 실제 지도 작성이나 확률 필터를 실행하지 않습니다.
관련 3D 실험 열기확인 문제
같은 모양의 복도가 반복되어 위치 후보가 둘입니다. 적절한 대응은?
- 아무 위치나 확정
- 구별되는 관측을 확보하고 불확실성을 유지
- 최대 속도로 계속 이동
풀이 보기
현재 관측으로 구별되지 않는 후보를 근거 없이 하나로 단정하지 않습니다.
출처와 확인 범위
Northwestern · Modern Robotics
저자 제공 강의 목차: 자유도·작업 공간·운동 계획·제어·이동로봇. 교육용 장면은 책의 수치 실험 재현이 아닙니다.
출처 확인일: 2026-10-14