사진으로 부품 살펴보기
카메라의 렌즈에서 영상까지
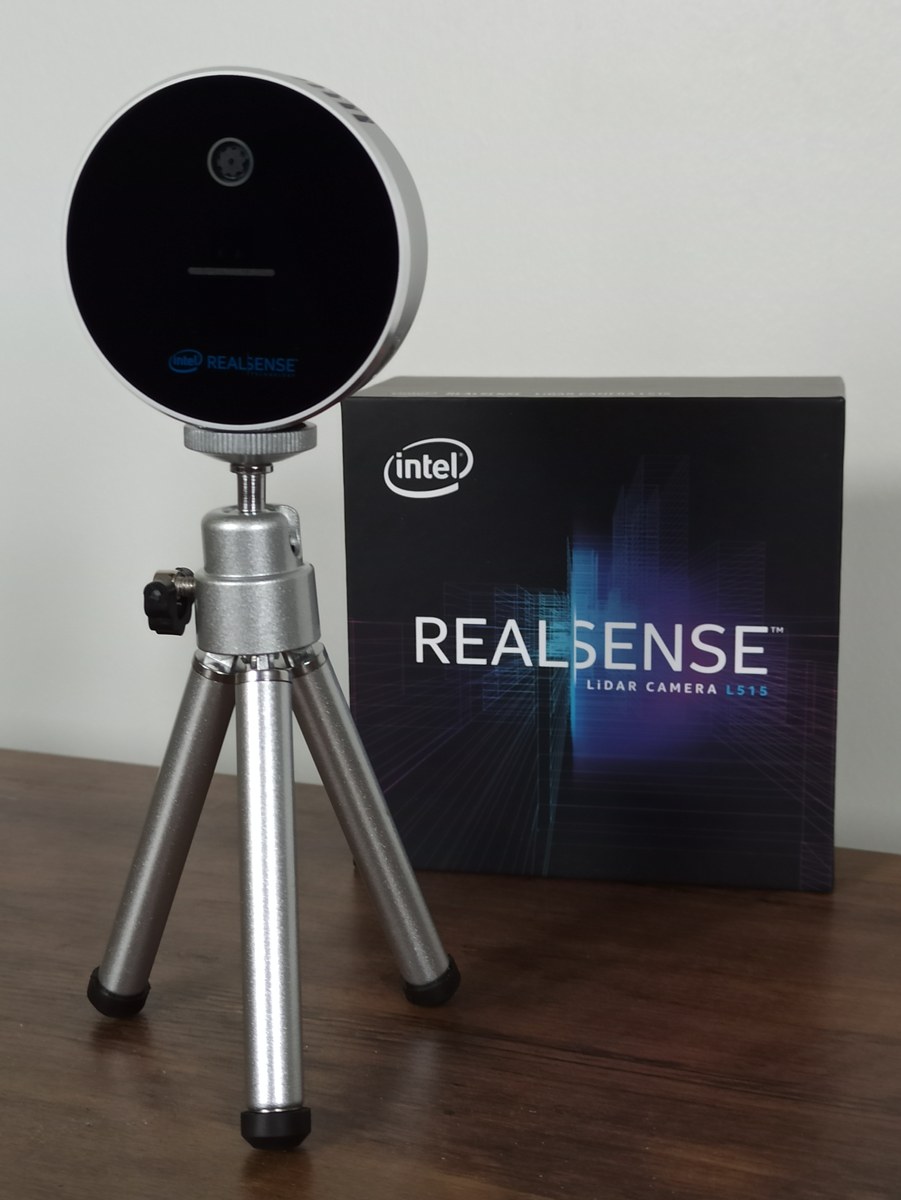
사진은 RealSense L515 깊이 카메라의 외형입니다. 아래 그림은 관측과 영상 투영을 설명하는 별도 모형이며 이 라이다 카메라의 내부 설계를 재현하지 않습니다. 카메라는 물체에서 온 빛을 영상으로 기록합니다. 사진에서 렌즈와 몸체를 구분한 뒤 아래 도해로 물체 거리와 영상 크기의 관계를 읽어 보세요.
라이다 방식으로 깊이를 측정하는 L515의 외형입니다. 강의의 단순 투영 계산이나 모든 로봇 카메라의 구조가 이 제품과 같다는 뜻은 아닙니다.
Marc Auledas · 원본 사진 · CC BY-SA 4.0

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 삼각대 위에 세운 원형 카메라 몸체를 찾습니다.
- 관측하는 앞면이 어느 쪽을 향하는지 봅니다.
- 제품 외형, 영상의 투영 원리, 깊이 측정 방식을 서로 구분합니다.
멀어질수록 영상에서는 작아집니다
렌즈 위치를 하나의 점으로 단순화한 핀홀 도해입니다. 실제 카메라의 렌즈 설계나 센서 크기를 재현한 그림은 아닙니다.
- 실제 물체: 너비 0.1 m인 같은 물체를 비교합니다.
- 카메라 거리: 1 m에서 4 m로 멀어지면 영상 크기는 4분의 1입니다.
- 영상 크기: 초점 거리 500 px일 때 50 px에서 12.5 px가 됩니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 카메라와 물체 거리 1 m, 초점 거리 500 px로 둡니다.
화면에서 볼 것 영상 속 물체 너비 50 px를 읽습니다.
그 이유 10 cm 물체를 1 m에서 보는 고정 기하 조건입니다.
- 초점 거리는 유지하고 거리를 4 m로 바꿉니다.
화면에서 볼 것 너비가 12.5 px로 줄어듭니다.
그 이유 거리가 네 배이면 영상 너비는 4분의 1입니다.
- 거리 4 m에서 초점 거리를 1,000 px로 올립니다.
화면에서 볼 것 영상 너비는 25 px입니다.
그 이유 초점 거리 두 배는 같은 거리의 영상 너비를 두 배로 만듭니다.
한 단계씩 이해하기
원리 01
고정된 물체의 영상 너비
실험의 물체 실제 너비는 0.1 m, 즉 10 cm로 고정되어 있습니다. 영상 너비는 초점 거리 × 실제 너비 ÷ 물체 거리입니다. 초점 거리 500 px, 거리 1 m에서는 500 × 0.1 ÷ 1 = 50 px입니다. 거리와 실제 너비의 단위를 맞춥니다.
실제 너비를 cm로 적고 거리를 m로 그대로 나누면 결과가 100배 어긋날 수 있습니다. 둘을 모두 m로 맞추면 거리 단위가 서로 지워져 px만 남습니다. 화면의 px는 물체 실제 길이가 아니라 카메라 영상 안에서 차지하는 폭입니다.
원리 02
거리와 초점 거리를 따로 바꾸기
거리만 두 배로 하면 영상 너비는 절반입니다. 반대로 거리와 물체를 고정하고 초점 거리를 두 배로 하면 영상 너비는 두 배입니다. 크기 변화의 원인은 하나만 있는 것이 아닙니다. 카메라 설정을 모른 채 물체 거리만 추정하면 혼동할 수 있습니다.
조작 항목 카메라와 물체 거리는 0.5–4 m에서 0.5 m씩, 초점 거리는 200–1,000 px에서 100 px씩 바뀝니다. 이 초점 거리 조작은 이론상 영상의 배율을 바꾸는 것으로, 초점을 선명하게 맞추는 자동 초점 기능을 재현하는 것이 아닙니다.
원리 03
더 크게 보이면 다 알 수 있을까
많은 픽셀을 차지하면 작은 특징을 표현할 공간은 늘어납니다. 그러나 물체가 가려졌거나 반사가 심하다면 픽셀 수만 늘려도 필요한 정보가 생긴다고 보장할 수 없습니다. 픽셀 수는 인식 성공률이 아닙니다. 화면은 인식 프로그램을 실행하지 않습니다.
멀리 있는 버스 비유는 원근 관계를 설명하지만 실제 사진에는 렌즈 왜곡, 흐림, 조명도 있습니다. 이 모델은 실제 너비를 이미 안다고 가정합니다. 크기를 모르는 물체의 실제 거리나 손을 보낼 3차원 좌표를 자동으로 알아내는 실험은 아닙니다.
숫자로 천천히 따라가기
4 m에서 10 cm 물체 보기
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 실제 너비 10 cm를 0.1 m로 바꿉니다.
- 초점 거리 500 px × 실제 너비 0.1 m = 50 px·m입니다.
- 거리 4 m로 나누면 50 ÷ 4 = 12.5 px입니다.
- 1 m일 때 50 px와 비교하면 12.5 ÷ 50 = 0.25입니다.
같은 물체도 관측 조건에 따라 영상 정보량이 달라집니다. 12.5 px는 계산상 폭이며 화면의 반올림이나 실제 센서 샘플링까지 재현한 값은 아닙니다.
이렇게 오해하기 쉬워요
흔한 생각 초점 거리 500 px는 카메라와 컵 사이 500 px다.
카메라 모델의 배율에 쓰는 값입니다. 실제 거리는 별도로 m 단위로 입력합니다.
흔한 생각 물체가 보이므로 카메라가 실제 거리를 안다.
영상에서 찾는 것과 공간 위치를 아는 것은 다릅니다. 이 실험은 거리를 입력받아 영상 크기를 계산합니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 실제 너비 m와 영상 너비 px를 구별합니다.
- 거리 증가와 영상 너비는 반비례합니다.
- 카메라 기하를 설명하는 결과를 인식 성능 평가로 읽지 않습니다.
강의 설명과 적용
한 장의 영상에서 물체는 픽셀 위치로 나타납니다. 로봇이 손을 보낼 3차원 좌표로 바꾸려면 거리 정보와 카메라의 기하, 로봇과의 좌표 관계가 필요합니다.
스테레오 방식은 두 영상의 대응점을 이용합니다. 무늬가 부족하거나 반사와 가림 때문에 대응점을 찾기 어려우면 거리에 빈칸이나 오차가 생길 수 있습니다.
빈칸을 주변 값으로 채우면 화면은 매끄러워 보이지만 실제 관측이 늘어난 것은 아닙니다. 측정된 영역과 보간된 영역을 구분해야 작은 물체나 경계를 잘못 판단하지 않습니다.
실험에서는 거리와 초점 거리를 바꾸어 영상에서 물체가 차지하는 너비를 비교합니다. 같은 물체라도 멀리 있으면 픽셀 수가 줄어듭니다. 픽셀 수가 많다는 사실만으로 반사·가림 문제까지 해결되지는 않습니다.
3D 실습 과제
초점 거리 500 px에서 물체 거리 1 m와 4 m를 실행하세요. 실제 너비 0.1 m인 물체의 영상 너비가 어떻게 바뀌는지 비교하세요.
핀홀 투영으로 영상 크기를 계산합니다. 인식·거리 추정·가림·조명·스테레오 오차는 계산하지 않습니다.
관련 3D 실험 열기확인 문제
매끄러운 금속면의 거리 데이터에 구멍이 생깁니다. 타당한 대응은?
- 유효 관측과 보간을 구분하고 조명·각도 재평가
- 빈칸을 0 m로 확정
- 보기 좋은 그림이면 측정도 정확하다고 판단
풀이 보기
보기 좋은 거리 영상과 신뢰할 수 있는 측정은 구분합니다.
출처와 확인 범위
Intel · 깊이 영상 후처리 기술 문서
스테레오 대응, 부족한 텍스처와 깊이 영상의 빈칸·필터를 읽는 자료입니다. 체험은 실제 카메라 추론을 실행하지 않습니다.
출처 확인일: 2026-10-14