사진으로 부품 살펴보기
집게의 옆누름과 컵을 받치는 힘
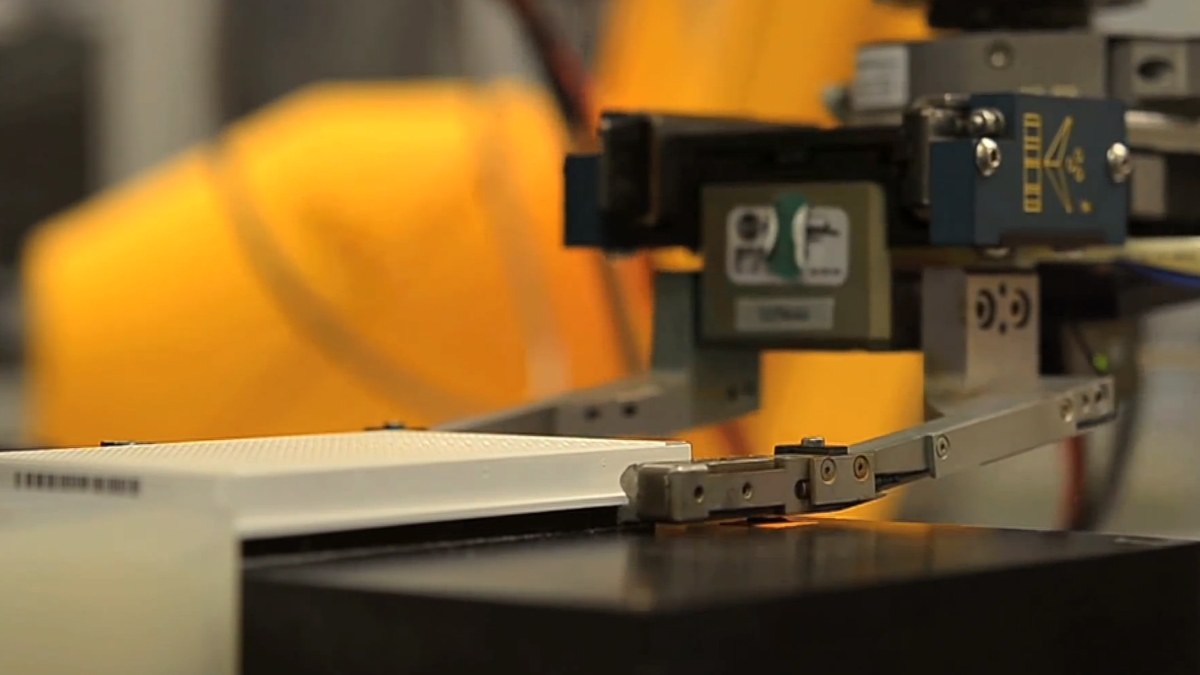
그리퍼는 로봇 끝에 달려 물체를 잡는 도구입니다. 사진 속 접촉 부분을 보되, 아래 종이컵 도해는 별도 교육용 예시이며 사진 속 제품의 파지 성능을 뜻하지 않습니다.
NIAID의 Using 3D Printing to Advance Science 영상에서 가져온 실제 장면입니다. 실험실의 검사판을 다루는 집게이며 종이컵용 손가락이나 힘 센서는 아닙니다.
Courtesy: National Institute of Allergy and Infectious Diseases · 원본 사진 · Public domain (미국 연방정부 저작물)

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 서로 마주 보는 접촉 부분을 찾습니다.
- 물체를 옆에서 누르는 방향을 생각합니다.
- 접촉 면의 실제 마찰계수와 허용 힘은 사진으로 정할 수 없습니다.
옆으로 누르면 마찰이 위로 버팁니다
수평 누름힘과 수직 지지력을 구분하세요. 양쪽 접촉의 누름힘 합계를 N이라 하면 이 단순 모형의 최대 마찰 지지력은 μN입니다.
- 옆으로 누르기: 양쪽 접촉이 컵 쪽으로 향합니다.
- 위로 버티기: 미끄러지려는 컵을 마찰이 위로 지지합니다.
- 무게와 비교: 총 지지력이 무게보다 작으면 미끄러질 수 있습니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 고무, 200 g, 손가락의 총 힘 5 N으로 둡니다.
화면에서 볼 것 지지력 3 N이 무게 1.962 N을 넘고 컵을 유지합니다.
그 이유 최소 힘보다 크고 파손 기준 이내입니다.
- 다른 조건은 유지하고 힘을 2 N으로 줄입니다.
화면에서 볼 것 지지력 1.2 N으로 미끄러짐이 됩니다.
그 이유 누르는 힘과 위로 버티는 지지력은 같은 숫자가 아닙니다.
- 힘을 5 N으로 되돌리고 접촉 재질을 플라스틱으로 바꿉니다.
화면에서 볼 것 지지력 1 N, 필요 최소 힘 9.81 N입니다.
그 이유 같은 총 힘도 가정한 재질에 따라 지지력이 다릅니다.
한 단계씩 이해하기
원리 01
지지하는 힘부터 계산하기
마찰 지지력은 마찰계수 × 손가락의 총 힘입니다. 고무를 고르고 총 힘 5 N을 주면 0.6 × 5 = 3 N입니다. 무게 1.962 N보다 크므로 정지한 컵을 받칠 수 있다고 계산합니다. 총 힘을 다시 두 배로 곱하지 않습니다. 이미 양쪽의 합을 입력하기 때문입니다.
필요 최소 힘은 반대로 무게 ÷ 마찰계수입니다. 고무와 200 g 조건에서는 1.962 ÷ 0.6 = 3.27 N입니다. 이 값보다 작으면 모델에서 미끄러집니다. 화면 슬라이더는 0.5 N씩 움직이므로 경계의 정확한 수와 직접 선택할 수 있는 값도 구분합니다.
원리 02
힘을 올릴 수 없는 경우
플라스틱의 가상 계수는 0.2, 고무는 0.6, 폼은 0.8입니다. 같은 200 g 컵에 플라스틱을 쓰면 필요 최소 힘은 9.81 N입니다. 하지만 파손 기준은 8 N 초과입니다. 현재 조건에 성공 구간이 없을 수도 있습니다. 중간 힘을 잘 고르면 항상 해결되는 문제가 아닙니다.
이때는 재질·물체 질량·받치는 방식을 바꾸는 질문이 필요합니다. 다만 화면의 조작 항목에는 아래 받침이나 접촉 면적이 없으므로 그 효과를 실행했다고 말할 수는 없습니다. 실험에서는 제공된 재질과 질량으로 조건이 바뀌는 것만 비교합니다.
원리 03
세 판정의 범위 읽기
손가락의 총 힘은 0–20 N, 컵과 내용물 질량은 50–600 g입니다. 힘은 0.5 N, 질량은 10 g 간격입니다. 마찰계수와 8 N 기준은 교육용 가정이며 모든 고무나 종이컵에 통하는 재료 상수가 아닙니다.
총 힘이 8 N보다 크면 먼저 찌그러짐으로 판정합니다. 그렇지 않으면서 최소 힘보다 작으면 미끄러짐이고 나머지는 유지입니다. 들어 올릴 때 가속, 컵의 변형 분포, 물의 흔들림은 계산하지 않습니다. 실제 G1 모양의 장면도 제조사의 파지 시험을 뜻하지 않습니다.
숫자로 천천히 따라가기
고무 손끝으로 200 g 들기
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 질량 200 g ÷ 1,000 = 0.2 kg입니다.
- 무게는 0.2 × 9.81 = 1.962 N입니다.
- 최소 총 힘은 1.962 ÷ 0.6 = 3.27 N입니다.
- 총 힘 5 N에서는 지지력 0.6 × 5 = 3 N이고 5 ≤ 8이므로 유지입니다.
유지는 두 조건을 동시에 만족한 결과입니다. 충분한 마찰 지지력과 파손 기준 이내의 누르는 힘을 함께 확인합니다.
이렇게 오해하기 쉬워요
흔한 생각 총 힘 5 N이면 위로 5 N을 받친다.
지지력은 마찰계수를 곱한 값입니다. 고무 가정에서는 3 N입니다.
흔한 생각 실험에서 유지됐으니 실제 컵에도 같은 힘을 쓰면 된다.
재질·형상·가속을 단순화한 결과입니다. 실제 장비 설정값을 제공하는 실험이 아닙니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 옆으로 누르는 힘, 마찰 지지력, 아래로 당기는 무게를 분리합니다.
- 미끄럼과 찌그러짐 두 경계를 함께 봅니다.
- 재질을 바꾸면 성공 가능 구간 자체가 달라질 수 있습니다.
강의 설명과 적용
손끝이 컵을 누르면 접촉면의 마찰이 컵을 지지합니다. 필요한 지지력은 무게와 이동 중 가속 조건에 따라 달라집니다. 힘, 재질, 잡는 위치를 함께 생각해야 합니다.
종이컵처럼 무른 물체는 힘을 늘리면 변형될 수 있습니다. 미끄러짐을 막는 최소 힘이 변형 한계를 넘는 조건에서는 힘 조절만으로 해결할 수 없습니다.
접촉 재질을 바꾸거나 아래를 받치는 방식은 필요한 누르는 힘을 줄일 수 있습니다. 물체 형상에 맞는 손끝은 접촉 면적과 압력 분포도 바꿉니다.
장면의 G1 외형과 손가락 운동은 동작 이해를 돕습니다. 판정은 정적 마찰과 가상의 변형 문턱을 사용하며 실제 G1이나 종이컵의 성능 시험을 대신하지 않습니다.
3D 실습 과제
200 g·고무 손끝에서 5 N으로 실행한 뒤 힘을 2 N으로 낮춰 비교하세요. 이어 무게나 손끝 재질을 바꾸고 미끄럼·유지·변형의 경계를 찾아보세요.
정적 교육용 모델입니다. 실제 컵 강도·접촉 압력 분포·G1 파지 능력을 측정하지 않습니다.
관련 3D 실험 열기확인 문제
힘을 올리면 찌그러지고 낮추면 떨어지는 물체에는?
- 재질·형상·받치는 방식을 바꾼다
- 중간값이 반드시 있다고 가정한다
- 모터 전류만 무제한 증가시킨다
풀이 보기
현재 조건에 해답이 없을 수 있으므로 접촉 구조를 바꿉니다.
출처와 확인 범위
Robotiq · Hand-E 파지 힘과 하중
6.2.1.1의 마찰·힘·안전계수 및 가속 조건을 확인했다. 실험의 컵과 재질 수치는 제품 실측값이 아니다.
출처 확인일: 2026-10-14
Unitree · G1 공식 제품 정보
구성과 모델에 따른 차이가 있는 제품 소개입니다. 본 사이트의 컵 파지 판정은 제조사 성능 수치가 아닙니다.
출처 확인일: 2026-10-14