사진으로 부품 살펴보기
모터와 관절 사이의 감속 장치
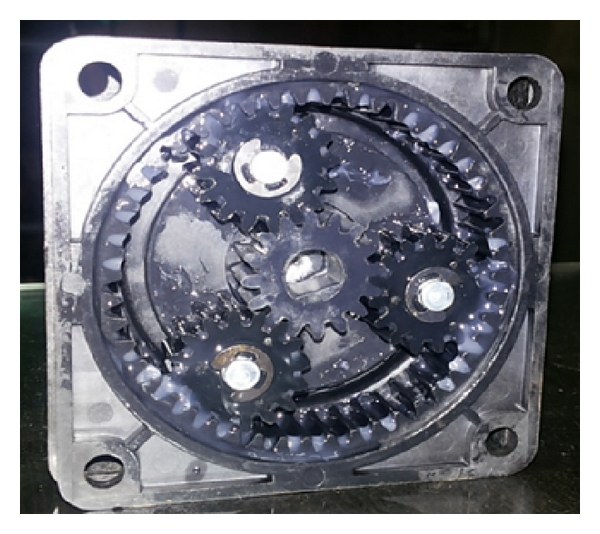
사진은 덮개를 열어 내부 톱니가 보이는 유성 기어 장치입니다. 특정 로봇의 감속기나 아래 가상 감속비를 나타내지 않습니다. 감속기는 빠른 회전을 느린 회전으로 바꾸며 토크를 전달합니다. 아래 그림은 속도와 토크의 관계를 설명하는 모형이며 사진 속 제품의 내부 기어 배치를 재현하지 않습니다.
논문 Experimental Investigations of Noise Control in Planetary Gear Set by Phasing(2014), DOI: 10.1155/2014/857462의 사진입니다. 이 유성 기어 사진은 특정 로봇의 감속기를 뜻하지 않습니다.
S. H. Gawande, S. N. Shaikh · 원본 사진 · CC BY 4.0

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 가운데 톱니바퀴와 그 주위의 세 작은 기어를 찾습니다.
- 가장 바깥 고리의 안쪽에도 톱니가 있음을 봅니다.
- 어느 부품을 고정하고 돌리는지에 따라 관계가 달라져 사진만으로 감속비를 정할 수 없습니다.
속도를 줄이고 토크를 얻습니다
입력 120 rpm·0.4 N·m, 감속비 10:1, 효율 80%인 실습 조건입니다. 손실을 고려하면 출력은 12 rpm·3.2 N·m입니다.
- 입력: 모터가 1분에 120번 회전합니다.
- 감속: 입력 10회전에 출력이 1회전합니다.
- 출력: 속도는 10분의 1, 토크는 효율을 반영하여 8배입니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 감속비 10, 효율 0.8로 둡니다.
화면에서 볼 것 출력 속도 12 rpm, 출력 토크 3.2 N·m입니다.
그 이유 속도는 나누고 토크에는 감속비와 효율을 곱합니다.
- 효율은 유지하고 감속비를 60으로 올립니다.
화면에서 볼 것 속도 2 rpm, 제한 전 토크 19.2 N·m, 출력 12 N·m입니다.
그 이유 입력한 비율을 높여도 정격 제한은 남습니다.
- 감속비 10으로 돌아가 효율을 0.5로 낮춥니다.
화면에서 볼 것 속도는 12 rpm, 토크는 2 N·m입니다.
그 이유 같은 감속비라도 손실 가정이 다르면 전달 토크가 달라집니다.
한 단계씩 이해하기
원리 01
회전 수를 줄이는 교환
감속비 10에서는 120 rpm을 10으로 나누어 출력 12 rpm을 얻습니다. 손실이 없다면 토크는 0.4 N·m를 10배 한 4 N·m입니다. 속도를 낮추는 대신 토크를 높이는 관계입니다. 입력 한 바퀴에 출력을 많이 움직이는 장치와 반대 방향의 교환입니다.
자전거 비유는 회전 수와 힘의 관계를 이해하는 데 유용하지만 페달을 밟는 사람의 힘은 일정하지 않습니다. 이 실험은 입력 속도와 토크를 동시에 고정하므로 실제 자전거의 주행이나 실제 모터의 운전점을 그대로 재현하지 않습니다.
원리 02
효율을 곱하는 이유
기어에서 마찰 등의 손실이 생기면 이상적으로 계산한 토크를 모두 사용할 수는 없습니다. 감속비 10, 효율 0.8에서는 4 × 0.8 = 3.2 N·m입니다. 효율 0.8은 0.8%가 아니라 80%라는 점에 주의하세요.
조작 범위는 감속비 1–100, 효율 0.5–1입니다. 감속비는 1씩, 효율은 0.05씩 바꿉니다. 효율을 올려도 이 모델의 출력 rpm은 바뀌지 않습니다. 속도 식에는 감속비만 있고 손실은 토크 쪽에 반영했기 때문입니다.
원리 03
계산상 토크와 표시 출력의 차이
감속비를 아주 크게 하면 곱셈 결과도 계속 커집니다. 하지만 화면은 교육용 상한 12 N·m까지만 출력 토크로 표시합니다. 제한 전 토크와 출력 토크를 따로 읽습니다. 예를 들어 제한 전 19.2 N·m라도 출력은 12 N·m입니다.
이 상한은 실제 기어의 파손 실험 결과가 아닙니다. 실제 장치에서는 기어 유격, 비틀림, 발열, 수명과 모터의 허용 운전점도 봅니다. 유격은 기어 방향을 바꿀 때 바로 힘이 전달되지 않는 빈 움직임을 뜻합니다. 화면은 이런 요소를 계산하지 않으므로 가장 큰 감속비를 무조건 좋은 선택이라 할 수 없습니다.
숫자로 천천히 따라가기
60:1 계산을 끝까지 읽기
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 입력 120 rpm을 60으로 나누면 출력은 2 rpm입니다.
- 손실 전 토크는 0.4 × 60 = 24 N·m입니다.
- 효율 0.8을 반영하면 24 × 0.8 = 19.2 N·m입니다.
- 12 N·m 상한과 비교해 실제 표시 출력은 작은 쪽인 12 N·m입니다.
곱셈 결과와 사용할 수 있다고 표시한 값은 다를 수 있습니다. 이 상한 처리는 교육용 제한이며 완전한 동력·열 시뮬레이션은 아닙니다.
이렇게 오해하기 쉬워요
흔한 생각 감속비가 크면 속도와 힘이 모두 좋아진다.
이 모델에서는 토크를 높이는 대신 출력 회전속도가 줄어듭니다.
흔한 생각 12 N·m가 실제 G1 감속기의 정격이다.
제품과 연결되지 않은 교육용 상한입니다. 장면 외형과 계산 가정을 구별합니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 입력 회전 수와 출력 회전 수의 비로 감속비를 이해합니다.
- 효율은 비율로 곱하고 rpm과 N·m를 구별합니다.
- 출력 제한 이후에는 제한 전 수치도 함께 살펴봅니다.
강의 설명과 적용
감속기는 모터와 부하 사이에서 회전속도와 토크를 바꿉니다. 같은 모터 속도라면 감속비가 클수록 출력축 회전은 느려집니다. 힘이 커져도 일을 더 빨리 끝낸다는 뜻은 아닙니다.
정상 회전의 단순 모델에서는 출력 속도를 감속비로 나누고, 입력 토크에 감속비와 효율을 곱해 출력 토크를 구합니다. 손실이 있으므로 출력 동력이 입력보다 커질 수 없습니다.
기어에는 허용 토크와 수명, 비틀림과 유격이 있습니다. 방향을 바꿀 때의 오차나 충격 부하는 정속 운전의 효율만으로 설명할 수 없습니다.
정지 상태에서는 입력과 출력의 회전 동력이 모두 0이므로 회전 중 동력 효율과 같은 방식으로 해석할 수 없습니다. maxon 문서는 정지 마찰을 무시해 토크 전달을 100%로 보는 오류를 설명합니다.
3D 실습 과제
모터 조건을 고정하고 감속비 10과 60을 실행하세요. 출력축 회전수와 토크를 함께 기록하고 효율을 낮춰 다시 비교하세요.
모터 운전점을 고정합니다. 실제 토크-속도 곡선·백래시·수명은 계산하지 않습니다.
관련 3D 실험 열기확인 문제
감속비를 두 배로 높였더니 물체는 들지만 작업이 늦어집니다. 다음 판단은?
- 목표 작업시간과 토크 여유를 함께 검토
- 감속비를 계속 높이기
- 토크만 보고 완료 판정
풀이 보기
하중뿐 아니라 처리 시간도 요구 조건입니다.
출처와 확인 범위
maxon · 감속기 토크 전달과 정지 상태
토크 전달에 마찰이 영향을 준다. 정지 상태의 토크와 정상 회전의 동력 효율을 구분해 읽는다.
출처 확인일: 2026-10-14
Harmonic Drive · 감속기 특성 안내
제조사 설명의 유격·정확도·반복정밀도·비틀림 강성을 구별해 읽습니다. 다른 감속기와 동일 조건의 독립 비교시험은 아닙니다.
출처 확인일: 2026-10-14