사진으로 부품 살펴보기
반복하는 팔과 측정해야 하는 위치
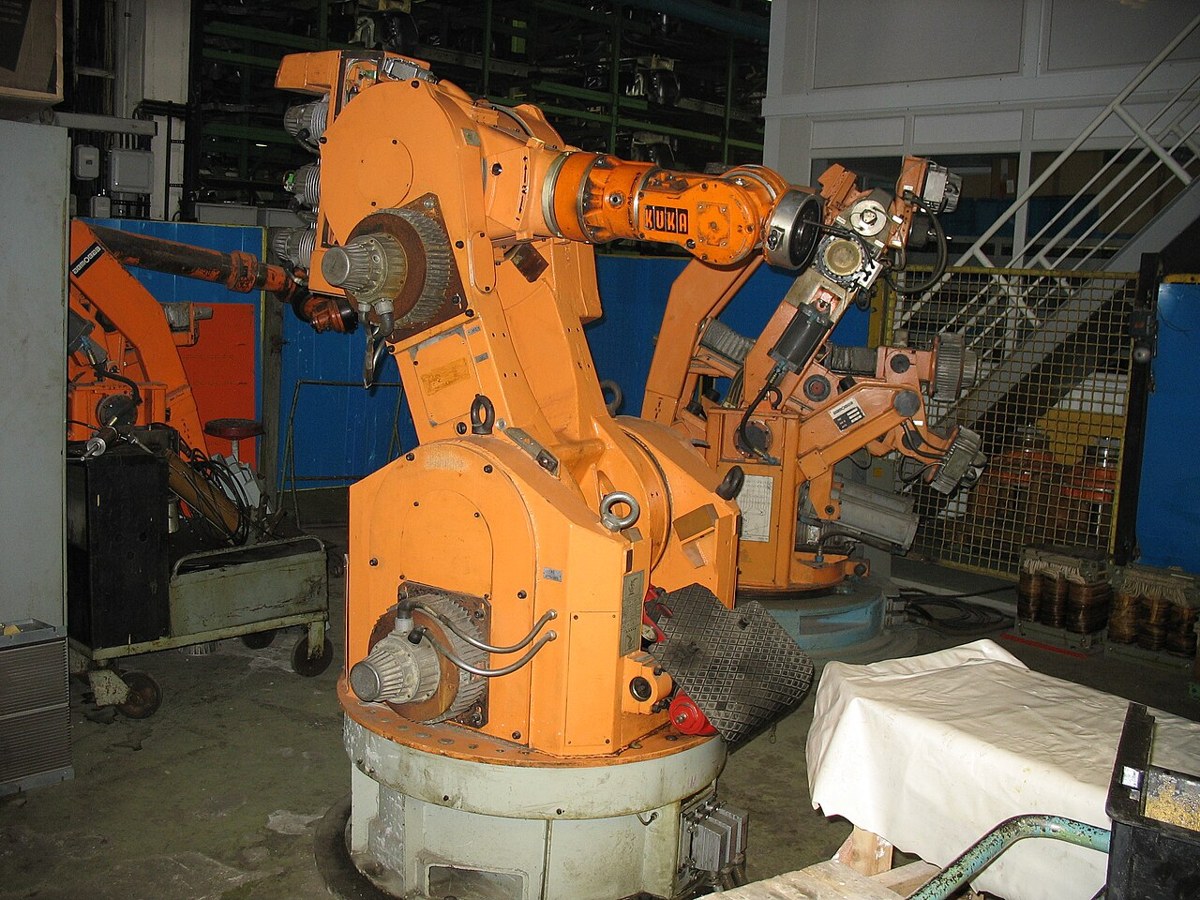
같은 작업을 반복하는 로봇팔이라도 정확도와 반복정밀도는 별도로 측정합니다. 외관 사진은 구조를 보여 주며 오차 수치를 증명하지 않습니다.
2006년에 촬영한 KUKA IR 161/60입니다. 바닥의 고정부에서 관절·손목·작업 도구로 이어지는 구조를 보는 예시이며 최신 로봇 제품이나 현재 공장 운영 모습은 아닙니다.
Mixabest · 원본 사진 · CC BY-SA 3.0

Commons의 1280px 제공본을 긴 변 1200px로 축소, JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 손끝에 장착된 도구의 기준점을 생각해 봅니다.
- 밑부분에서 손끝까지 연결되는 구조를 살펴봅니다.
- 정밀도는 사진이 아닌 반복 측정 결과로 확인합니다.
한곳에 모이는 것과 목표에 맞는 것은 다릅니다
다섯 점은 실제 제품의 시험 결과가 아닌 개념도입니다. 표적 중심과 점 무리의 중심, 점 사이의 간격을 각각 봅니다.
- 목표 찾기: 십자 표시가 원하는 위치입니다.
- 중심 비교: 오른쪽에 모였으면 일정한 편향이 있습니다.
- 흩어짐 비교: 중심이 맞아도 점들이 넓게 퍼지면 반복 변동이 큽니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 일정한 위치 편향 5 mm, 반복 오차 진폭 2 mm로 둡니다.
화면에서 볼 것 평균 편향 5 mm, 반복 범위 4 mm입니다.
그 이유 폭은 중심에서 양쪽으로 2 mm씩, 총 4 mm입니다.
- 진폭을 유지하고 편향만 0 mm로 바꿉니다.
화면에서 볼 것 점의 중심이 목표로 오고 폭은 그대로입니다.
그 이유 편향만 줄이면 흩어짐은 그대로 남습니다.
- 편향 0 mm에서 진폭을 8 mm로 바꿉니다.
화면에서 볼 것 중심은 그대로지만 반복 범위가 16 mm입니다.
그 이유 평균만 비교해서는 이 악화를 놓칩니다.
한 단계씩 이해하기
원리 01
점의 중심과 폭을 따로 읽기
일정한 위치 편향은 −10–10 mm에서 1 mm씩 바꿉니다. 양수와 음수는 오차의 방향을 구별합니다. 절댓값이 같으면 목표에서 떨어진 거리는 같습니다. 음수 오차가 더 좋은 오차는 아닙니다.
반복 오차 진폭은 0–10 mm에서 1 mm씩 바꿉니다. 중심이 +5 mm, 진폭이 2 mm라면 점들은 +3, +4, +5, +6, +7 mm입니다. 중심을 바꾸면 점 묶음 전체가 이동하고 진폭을 바꾸면 묶음의 폭이 달라집니다.
원리 02
평균만 보면 놓치는 것
목표 양쪽으로 −8, −4, 0, +4, +8 mm에 놓였다고 해 봅시다. 평균은 0이지만 끝의 두 결과는 목표에서 8 mm 떨어져 있습니다. 평균이 목표와 같아도 매번 맞는 것은 아닙니다. 조립처럼 매회 결과가 중요한 작업에서는 폭도 봐야 합니다.
RMS는 각 위치의 목표 대비 오차를 제곱해서 모으므로 큰 어긋남에 영향을 받습니다. 이 다섯 점 패턴에서는 편향² + 진폭² ÷ 2의 제곱근입니다. RMS 하나로 끝내지 말고 중심과 반복 범위를 함께 읽으면 어떤 원인으로 커졌는지 구별하기 쉽습니다.
원리 03
고칠 대상도 둘로 나누기
다섯 점이 좁게 모였지만 모두 오른쪽이면 기준 위치가 어긋났는지 살펴볼 단서가 됩니다. 기준을 맞추는 일을 교정이라고 합니다. 반대로 점이 넓게 흩어지면 같은 조건이 매번 유지되는지 살펴봐야 합니다. 중심 이동과 변동 감소는 다른 개선입니다.
다트 비유는 점들의 관계를 이해하는 데만 사용합니다. 실제 로봇의 반복정밀도에는 여러 방향, 하중, 속도, 측정 절차가 관계됩니다. 이 실험은 다섯 점을 정해진 비율로 찍을 뿐 무작위 오차를 수집하거나 장비 사양을 인증하지 않습니다.
숫자로 천천히 따라가기
다섯 점으로 RMS 읽기
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 편향 5 mm, 진폭 2 mm에서 오차는 3, 4, 5, 6, 7 mm입니다.
- 제곱을 더하면 9 + 16 + 25 + 36 + 49 = 135 mm²입니다.
- 다섯 번의 평균은 135 ÷ 5 = 27 mm²입니다.
- 제곱근을 취하면 약 5.1962 mm입니다. 반복 범위는 7 − 3 = 4 mm입니다.
RMS와 반복 범위는 서로 다른 질문에 답합니다. 하나는 목표 대비 전체 오차 크기, 다른 하나는 결과 사이의 폭입니다.
이렇게 오해하기 쉬워요
흔한 생각 매번 같은 곳이면 정확한 로봇이다.
그 장소가 목표에서 벗어날 수 있습니다. 목표와 반복 결과를 함께 봅니다.
흔한 생각 다섯 점이 제조사 시험을 재현한다.
교육용 고정 패턴입니다. 실제 시험의 표본 수나 절차를 대신하지 않습니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 중심의 치우침과 점의 흩어짐을 분리합니다.
- 반복 범위는 이 모델에서 진폭의 두 배입니다.
- 평균·범위·RMS를 함께 읽어 개선 방향을 설명합니다.
강의 설명과 적용
정확도는 목표와 실제 결과의 가까움을, 반복정밀도는 같은 조건에서 반복한 결과의 모임 정도를 봅니다. 점들이 한곳에 모였지만 표적 중심에서 벗어났다면 두 성질을 구분해야 합니다.
일정한 편차는 좌표계나 공구 중심점 보정 문제를 의심할 단서입니다. 매번 다른 오차는 체결 상태, 진동, 온도와 부하 변화 등을 살펴볼 단서입니다. 한 번의 성공으로 둘을 측정할 수 없습니다.
실험에서는 편차와 흩어짐을 따로 바꾸고 표적에 찍힌 결과를 비교합니다. 교정으로 중심을 옮기는 일과 변동을 줄이는 일은 서로 다른 개선입니다.
제품 사양의 반복정밀도 옆에는 측정 표준과 조건이 붙습니다. 그 숫자만 보고 외부 카메라 좌표와 조립 구멍의 절대 위치까지 같은 오차라고 해석하지 않습니다.
3D 실습 과제
흩어짐을 작게 고정하고 편차를 바꾼 두 실행을 비교하세요. 다음에는 편차를 고정하고 흩어짐을 바꿔 표적 분포를 관찰하세요.
점 분포는 결정적인 교육용 표본입니다. ISO 9283 시험이나 제품 계측을 수행하지 않습니다.
관련 3D 실험 열기확인 문제
항상 구멍 오른쪽에 좁게 모여 놓입니다. 우선 시도할 개선은?
- 동일 동작 반복 횟수만 늘리기
- 속도를 무조건 높이기
- 공구·좌표계의 일정한 편차 보정
풀이 보기
모임은 좋지만 중심이 어긋났으므로 편차를 확인합니다.
출처와 확인 범위
Universal Robots · UR10e 공식 사양서
2023년판의 자세 반복정밀도와 힘 센서 정확도를 서로 다른 항목으로 확인합니다. 현재 판매 구성의 보증 사양은 해당 버전 문서를 다시 확인해야 합니다.
출처 확인일: 2026-10-14