사진으로 부품 살펴보기
서 있는 몸과 지지하는 발
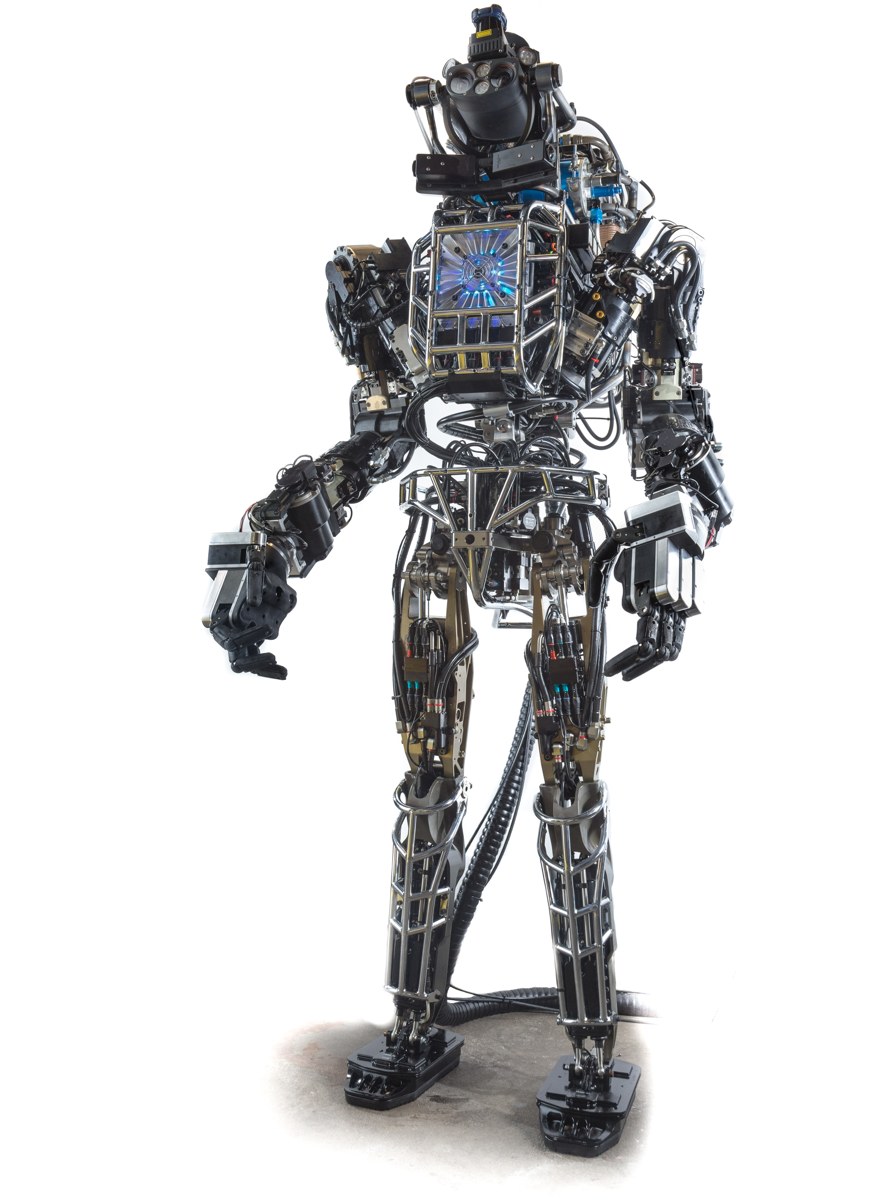
사진은 2013년 유압식 Atlas입니다. 현재의 전동 Atlas나 3D 실습의 Unitree G1과 다른 기종이며, 사람형 구조를 보는 역사적 예입니다. 사람형 로봇의 위쪽 몸과 바닥에 닿는 발을 함께 봅니다. 실제 보행은 복잡하지만 처음에는 무게중심이 어디에 놓이는지부터 이해할 수 있습니다.
2013년의 유압식 Atlas입니다. 현재의 전동 Atlas나 강의의 Unitree G1과 다른 기종이며 휴머노이드 형태를 비교하는 역사적 예시입니다.
DARPA · 원본 사진 · Public domain (미국 연방정부 저작물)

비율을 유지해 긴 변 최대 1200px로 축소(원본보다 확대하지 않음), JPEG 재압축 및 EXIF 제거. 추가 자르기·형태 변경 없음.
- 바닥과 접촉하는 발을 찾습니다.
- 상체가 발에 비해 어느 방향으로 놓였는지 봅니다.
- 외관만으로 무게중심의 실제 위치를 알 수는 없습니다.
무게중심을 바닥으로 내려 봅니다
준정적 평면 모형입니다. 발이 만드는 지지 구간 안에 무게중심의 수직 투영이 있는지 비교합니다.
- 지지 구간: 발로 버틸 수 있는 좌우 구간을 잡습니다.
- 수직 투영: 무게중심에서 바닥으로 수직선을 내립니다.
- 경계 비교: 구간 밖이면 이 단순 모형에서는 버티기 어렵습니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 지지 반폭 0.25 m, 수평 이동 0.1 m로 실행합니다.
화면에서 볼 것 지지 여유 +0.15 m를 확인합니다.
그 이유 투영점이 지지 구간 안에 있는 기준입니다.
- 반폭은 유지하고 수평 이동을 0.4 m로 늘립니다.
화면에서 볼 것 지지 여유 −0.15 m를 확인합니다.
그 이유 팔 동작에 대응하는 하중 이동의 영향을 살핍니다.
- 이동을 유지하고 반폭을 0.5 m로 넓힙니다.
화면에서 볼 것 여유가 +0.1 m로 바뀝니다.
그 이유 이 모형에서는 지지 범위도 결과를 바꿉니다.
한 단계씩 이해하기
원리 01
손끝만 보면 몸의 변화를 놓칩니다
책상 위 로봇팔은 바닥에 단단히 고정되어 있을 수 있지만, 서 있는 로봇은 발로 몸을 지탱합니다. 물체를 옮기면 손끝 위치뿐 아니라 전신의 무게 배치도 변합니다. 팔이 닿는다는 조건과 서 있을 수 있다는 조건이 따로 필요한 이유입니다.
무게중심은 눈에 보이는 특정 부품의 이름이 아닙니다. 여러 부분의 질량과 위치를 합쳐 생각하는 대표 위치입니다. 몸과 물체를 함께 보아야 하지만, 이 실습에서는 복잡한 계산 대신 무게중심 수평 이동을 직접 입력합니다.
원리 02
지지 구간의 안쪽인지 확인합니다
발로 지탱하는 범위를 옆에서 단순하게 본 것이 지지 구간입니다. 가운데에서 한쪽 끝까지가 반폭입니다. 실습은 반폭에서 무게중심의 수평 이동을 빼서 지지 여유를 구합니다. 남는 거리가 얼마나 되는지 보는 간단한 비교입니다.
반폭이 0.25 m이고 이동이 0.1 m이면 여유는 0.15 m입니다. 이동이 0.4 m이면 −0.15 m가 되어 구간 밖입니다. 여유의 부호가 안과 밖을 구분합니다. 0이면 모형상 경계에 포함되지만 실제로 충분한 안정 여유가 있다는 뜻은 아닙니다.
원리 03
걷는 균형은 이 그림보다 복잡합니다
가만히 선 자세와 달리는 자세는 다릅니다. 움직이는 몸에는 관성과 운동량이 있고 발이 바닥에 닿는 위치도 바뀝니다. 사람이 잠시 기울어져도 다음 발을 내딛어 균형을 되찾는 장면을 생각하면 정적인 그림의 한계를 이해할 수 있습니다.
실습은 정지에 가까운 상태의 비교입니다. 넘어지는 시점, 발목 제어, 실제 하중 한도를 계산하지 않습니다. 제품의 외형이 정교해 보여도 교육용 내부 계산이 제조사 시험으로 바뀌지는 않습니다. 동적 보행은 별도 모형과 실험이 필요합니다.
숫자로 천천히 따라가기
반폭과 전체 폭을 혼동하지 않기
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 지지 구간 반폭을 0.25 m로 둡니다.
- 전체 폭은 양쪽을 합한 0.5 m이지만 한쪽 경계는 중심에서 0.25 m입니다.
- 무게중심을 한쪽으로 0.4 m 옮깁니다.
- 여유는 0.25 − 0.4 = −0.15 m입니다.
비교 기준은 같은 방향의 거리여야 합니다. 전체 폭을 대신 빼면 잘못된 결론이 됩니다.
이렇게 오해하기 쉬워요
흔한 생각 팔이 물체를 들 수 있으면 몸도 균형을 잡는다.
팔의 힘과 전신의 지지 조건은 별도로 확인해야 합니다.
흔한 생각 화면에서 안정이면 실제 G1의 모든 동작도 안정이다.
교육용 정적 모형의 판정이며 실제 제품 성능이나 보행 검증이 아닙니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 무게중심은 전신의 질량 배치를 나타냅니다.
- 반폭과 전체 폭의 단위를 꼼꼼히 읽습니다.
- 정적 균형과 동적 보행을 구분합니다.
강의 설명과 적용
휴머노이드는 팔의 조작과 다리의 지지가 결합됩니다. 물체를 멀리 들면 팔 관절의 토크뿐 아니라 몸 전체를 지탱하는 조건도 달라집니다.
정적인 균형을 생각할 때는 무게중심의 바닥 투영과 발의 지지 영역을 비교할 수 있습니다. 걷거나 급하게 움직이면 관성과 접촉 변화까지 포함해야 하므로 정적 그림만으로 충분하지 않습니다.
Unitree G1 공개 제품 정보는 모델·구성별 차이를 구분합니다. 여기의 G1 외형을 사용한 컵 체험은 실제 제품의 자율 작업 성능이나 보행 시험 결과가 아닙니다.
휴머노이드 사업을 읽을 때 외형의 범용성과 검증한 작업의 범위를 나눕니다. 특정 물류 작업의 도입 사례가 가정이나 모든 공장 업무에 대한 능력을 보장하지 않습니다.
3D 실습 과제
지지 구간 반폭을 0.25 m로 두고 무게중심 수평 이동 0.1 m와 0.4 m를 실행하세요. 지지 여유의 부호와 자세 결과를 비교하세요.
정적 지지의 교육용 모델입니다. 동적 보행 안정성이나 실제 G1 하중 한도를 검증하지 않습니다.
관련 3D 실험 열기확인 문제
바닥에서는 안정적이지만 높은 선반으로 물체를 뻗습니다. 추가 검토는?
- 외형 비율
- 시연 조회수
- 몸 전체 하중 이동과 지지 여유
풀이 보기
조작 변화가 전신의 지지 조건을 바꿀 수 있습니다.
출처와 확인 범위
Unitree · G1 공식 제품 정보
구성과 모델에 따른 차이가 있는 제품 소개입니다. 본 사이트의 컵 파지 판정은 제조사 성능 수치가 아닙니다.
출처 확인일: 2026-10-14
Northwestern · Modern Robotics
저자 제공 강의 목차: 자유도·작업 공간·운동 계획·제어·이동로봇. 교육용 장면은 책의 수치 실험 재현이 아닙니다.
출처 확인일: 2026-10-14
GXO · Agility 다년 RaaS 계약 발표
2024-06-27 고객사 발표. 계약·작업 범위는 확인 가능하지만 공개되지 않은 단가·수익률·장기 가동률은 확정하지 않습니다.
출처 확인일: 2026-10-14