사진으로 부품 살펴보기
보여 준 움직임 사이를 채우기
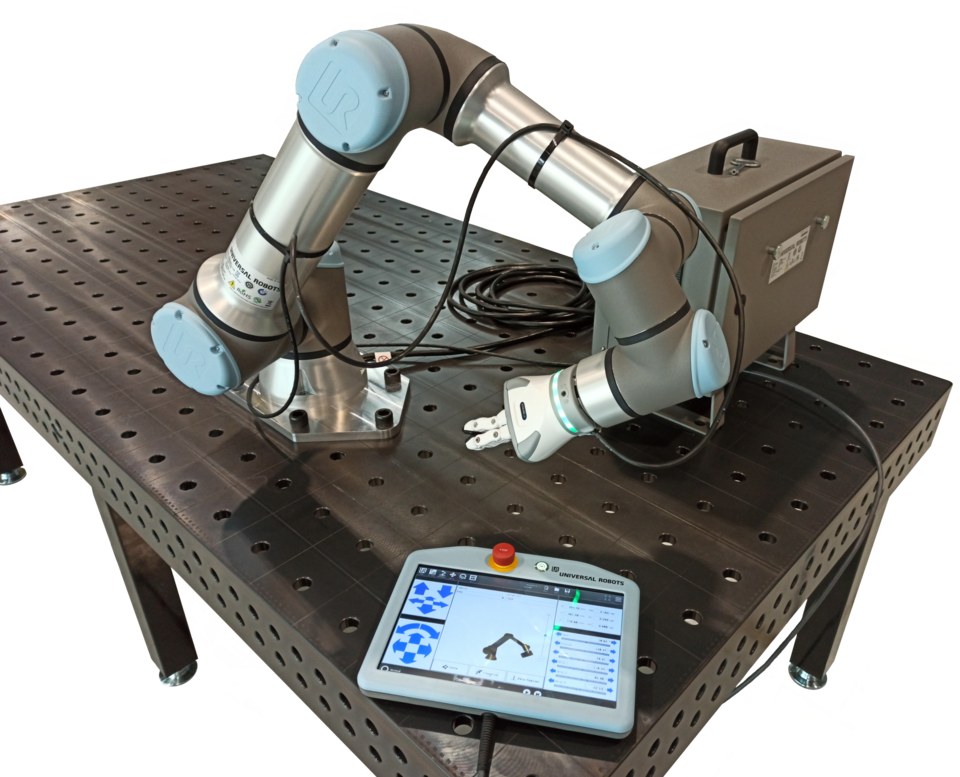
로봇팔의 손끝이 지나간 위치를 점으로 기록한다고 생각해 보세요. 사진은 움직이는 기계의 예이며 사진 속 로봇이 특정 학습 방식을 사용한다는 뜻은 아닙니다.
실제 UR16e와 제어기·조작기의 사진입니다. 원본부터 배경이 제거되어 있습니다. 협동로봇도 작업 도구와 설치 환경에 맞춘 안전 검토가 필요합니다.
Auledas · 원본 사진 · CC BY-SA 4.0

Commons의 960px 제공본을 사용하고 투명 배경을 흰색으로 합성, JPEG 재압축. 추가 자르기·형태 변경 없음.
- 기록할 기준으로 삼을 손끝을 찾습니다.
- 팔 전체 자세와 손끝의 경로를 구분합니다.
- 한 장의 사진에는 시간에 따른 움직임이 담겨 있지 않습니다.
점 세 개가 곡선 전체를 알려 주지는 않습니다
가상 시범 곡선 y = sin(πx)에서 세 점을 골라 직선으로 연결합니다. 실제 신경망 학습이 아닌 선형 보간입니다.
- 시범 점: 시작·가운데·끝 위치를 기록합니다.
- 사이 채우기: 파란 직선으로 점 사이를 연결합니다.
- 오차 확인: 기준 곡선과 직선의 높이 차이를 비교합니다.
실습을 처음 한다면, 이 순서대로 따라 해보세요
- 시범 지점 2개, 굽음 1 m로 실행합니다.
화면에서 볼 것 양 끝을 잇는 직선과 높은 가운데 곡선을 비교합니다.
그 이유 중간 정보를 놓치면 큰 오차가 남습니다.
- 굽음을 유지하고 시범 지점을 10개로 늘립니다.
화면에서 볼 것 연결선이 곡선에 가까워지고 최대 오차가 줄어듭니다.
그 이유 짧은 구간의 직선이 굽은 길을 더 잘 근사합니다.
- 시범 지점을 2개로 되돌리고 굽음을 0 m로 둡니다.
화면에서 볼 것 최대 오차가 0 mm가 됩니다.
그 이유 기준 자체가 직선이라 두 끝점만으로 일치합니다.
한 단계씩 이해하기
원리 01
점은 움직임 전체가 아닙니다
산책길을 지도에 두 점만 찍으면 출발과 도착은 알 수 있지만 중간의 굽은 길은 놓칩니다. 시범도 기록한 지점만으로는 사이의 움직임을 모두 알 수 없습니다. 어떤 방식으로 빈칸을 채울지 별도의 선택이 필요합니다.
실습은 두 점 사이를 직선으로 연결합니다. 곡선의 굽음이 클수록 직선과 원래 길이 어긋날 수 있습니다. 이 비교는 시범의 촘촘함을 보여 주지만, 장애물이나 손의 접촉을 이해해서 경로를 만드는 기능은 아닙니다.
원리 02
시범 수와 굽음을 따로 바꿉니다
시범 지점 수는 2개부터 10개까지 바꿀 수 있습니다. 가상의 곡선 위에 같은 간격으로 지점을 놓습니다. 굽음은 가운데 높이를 정하며, 0 m이면 평평한 직선이고 1 m이면 가운데가 1 m인 곡선입니다.
지점이 많아지면 한 직선이 담당하는 구간이 짧아집니다. 하지만 실제 학습에서는 비슷한 장면만 많이 모아도 낯선 상황을 놓칠 수 있습니다. 자료의 수와 범위를 함께 봐야 합니다. 이 실습에서는 잡음 없는 같은 곡선만 다루므로 그 차이를 전부 재현하지 않습니다.
원리 03
검증 지점은 답을 확인하는 자리입니다
연결선을 만든 뒤에는 원래 곡선과 비교합니다. 실습은 시작부터 끝까지 101개 위치에서 높이 차이를 재고 가장 큰 값을 표시합니다. 평균 차이가 아니라 검사한 지점의 최대 오차이므로 한 곳의 큰 어긋남도 결과에 나타납니다.
표시는 mm이고 굽음 입력은 m입니다. 1 m는 1,000 mm이므로 숫자가 커졌다고 다른 종류의 오차가 생긴 것은 아닙니다. 실제 로봇 검증에서는 기록하지 않은 상황, 물체 변화, 사람 도움 여부도 따로 시험해야 합니다.
숫자로 천천히 따라가기
두 끝점만으로는 가운데 높이를 놓칩니다
아래 숫자는 이 강의 실습의 교육용 예시입니다.
- 굽음 1 m인 곡선은 출발과 도착 높이가 모두 0 m입니다.
- 시범 2개는 두 끝점만 기록하므로 연결선 높이는 계속 0 m입니다.
- 가운데 위치의 원래 높이는 1 m입니다.
- 차이 1 m를 mm로 바꾸면 최대 오차는 1,000 mm입니다.
기록하지 않은 구간에서 무슨 일이 일어나는지 확인해야 합니다.
이렇게 오해하기 쉬워요
흔한 생각 점을 많이 찍었으니 실제 모방학습이 끝났다.
여기서는 정해진 점을 직선으로 연결할 뿐 학습 모델을 훈련하지 않습니다.
흔한 생각 오차가 작으면 모든 작업을 잘한다.
이 곡선의 높이 차이만 작다는 뜻입니다. 새로운 물체의 작업 성공률은 별도입니다.
오늘 가져갈 세 문장
이것만은 기억해 주세요
- 시범은 상황과 행동을 함께 설명해야 합니다.
- 검증용 비교가 있어야 빈칸의 오차를 발견합니다.
- 자료가 많다는 주장과 다양한 조건을 다뤘다는 주장을 구분합니다.
강의 설명과 적용
모방학습은 관측과 시범 행동의 연결을 배우는 접근입니다. 손을 어떻게 움직였는지뿐 아니라 그때 무엇을 보고 있었는지가 데이터에 포함되어야 합니다.
컵을 정중앙에서 잡은 사례만 있다면 조금 비뚤어진 컵에서 어떻게 접근할지 충분히 배우지 못할 수 있습니다. 반복 횟수와 조건의 다양성은 같은 것이 아닙니다.
시범 도중의 작은 오차가 다음 관측을 바꿉니다. 평가에서는 처음 상태만 달리하는 것 외에 중간 방해와 실패 후 복구도 확인해야 합니다.
체험은 굽은 시범 경로를 몇 개의 점으로 기록해 보간하는 예입니다. 점이 늘면 경로 표현은 개선될 수 있지만 다른 물체에서의 일반화까지 입증하지는 않습니다. 별도 평가에서는 물체·장소·시범 제공자가 훈련과 겹치는지도 확인합니다.
3D 실습 과제
시범 궤적의 굽음을 1 m로 두고 시범 지점 3개와 10개를 실행하세요. 선형 보간 경로와 가상 원래 곡선의 최대 오차를 비교하세요.
가상 곡선의 표본과 선형 보간만 비교합니다. 실제 모방학습·환경 다양성·일반화 성공률을 계산하지 않습니다.
관련 3D 실험 열기확인 문제
시범 1,000개가 모두 같은 컵·배경입니다. 새 컵 검증에 필요한 것은?
- 동일 영상을 다시 복사
- 훈련에 없는 컵과 환경으로 별도 평가
- 학습 점수만 확인
풀이 보기
새 조건에 대한 능력은 새 조건으로 평가해야 합니다.
출처와 확인 범위
Google DeepMind · RoboTAP 연구
시범과 시각 추적을 이용한 모방학습 연구 소개입니다. 체험의 보간은 신경망 학습이나 논문 성능 재현이 아닙니다.
출처 확인일: 2026-10-14